AI 驅動文件
您想了解什麼?
第 5 步:設定輸出
您的 AI 模型已訓練完成。現在決定相機如何處理每個通過/失敗結果,以及將其傳送到哪裡。
需要回答兩個問題:
- 如何計算通過/失敗? 基礎模式(規則)或高階模式(Node-RED)。
- 結果傳送到哪裡? 獨立模式(僅相機 UI)、傳送到 PLC,或傳送到物理數字輸出。
這兩個問題是相互獨立的。請在下方選擇您所需的場景以確定具體的模式 + 目標組合,然後詳細閱讀相關部分。
What are you trying to do?
Pick your scenario — see exactly which mode and destination you need
The page below covers everything in detail. This picker is a shortcut to the right combination for your line.
Operators read pass/fail from the screen. No PLC, no external wiring beyond power and Ethernet to a laptop or HMI.
What to do
- Configure pass/fail rules in the IO Block (Basic mode).
- Done — results show on Live Preview and saved captures.
OV20i Web 介面在 v2026.5 中進行了重新設計。請在相機 UI 的右上角檢視您的軟體版本並選擇匹配的選項卡。您的選擇將在此設定流程的每個頁面中保持一致。
- 舊版本
- v2026.5 及更新版本
在舊介面中,此步驟為 IO模組,您在此處設定通過/失敗邏輯。觸發器不在此處設定:在舊版本中,它是影象設定的一部分。請參閱影象設定頁面上的 Trigger Settings。
IO模組(基礎模式)
為每個 ROI 新增規則(例如,類別必須等於"pass",或畫素數小於 N),並將它們組合成整體的通過/失敗。對於超出每個 ROI 規則範圍的任何需求,請點選高階模式開啟 Node-RED。
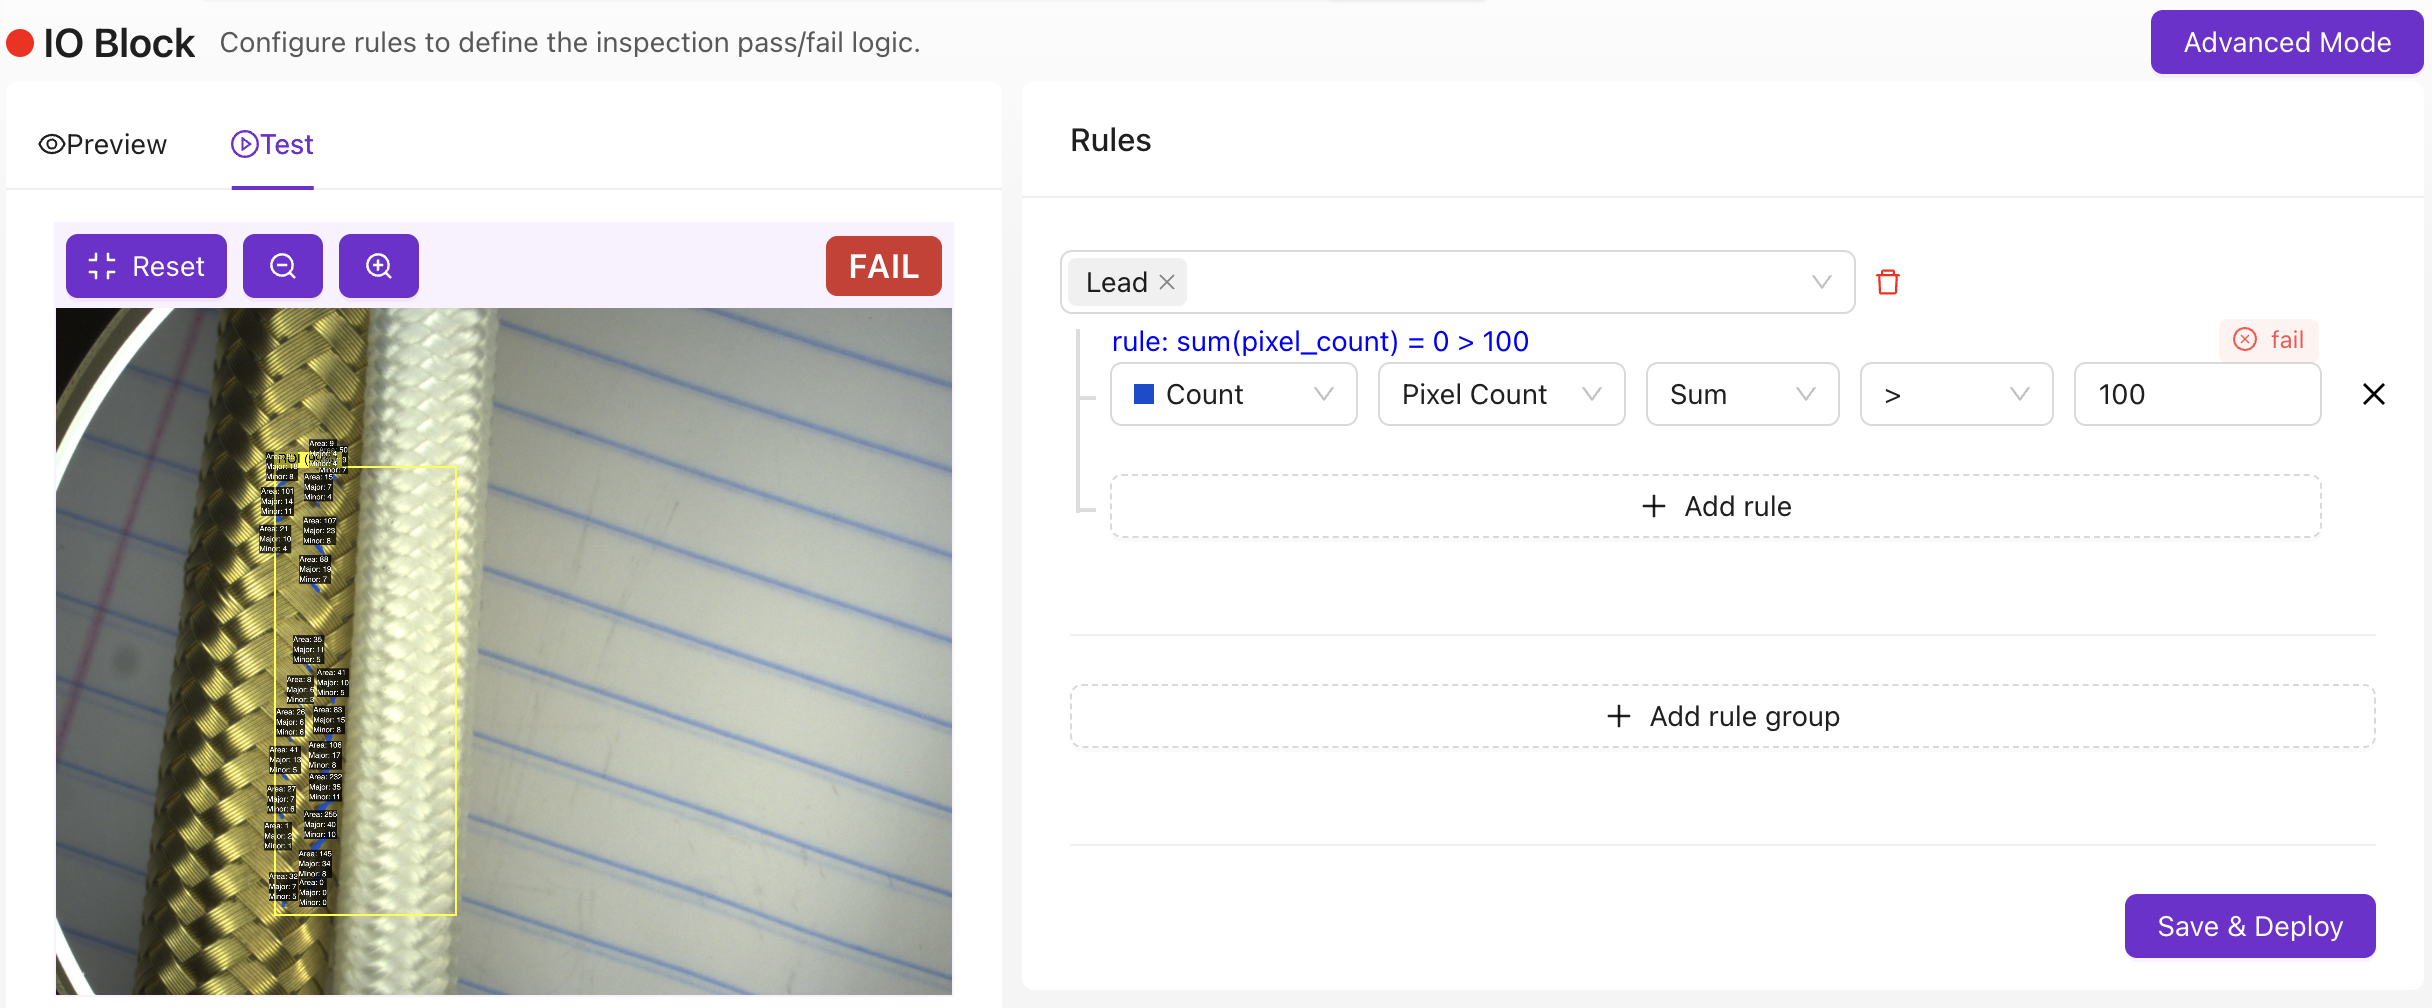
本頁其餘部分的概念(邏輯模式、輸出目標、PLC 整合、觸發模式和部署)均適用於此介面。
此階段分為兩個步驟:第 5 步:觸發器和第 6 步:IO模組。
第 5 步:觸發器
在程式編輯器中,開啟第 5 步:觸發器,並從觸發源下拉選單中選擇觸發相機的方式。每種模式都有自己的說明,所選模式的任何引數都會直接顯示在下拉選單下方。
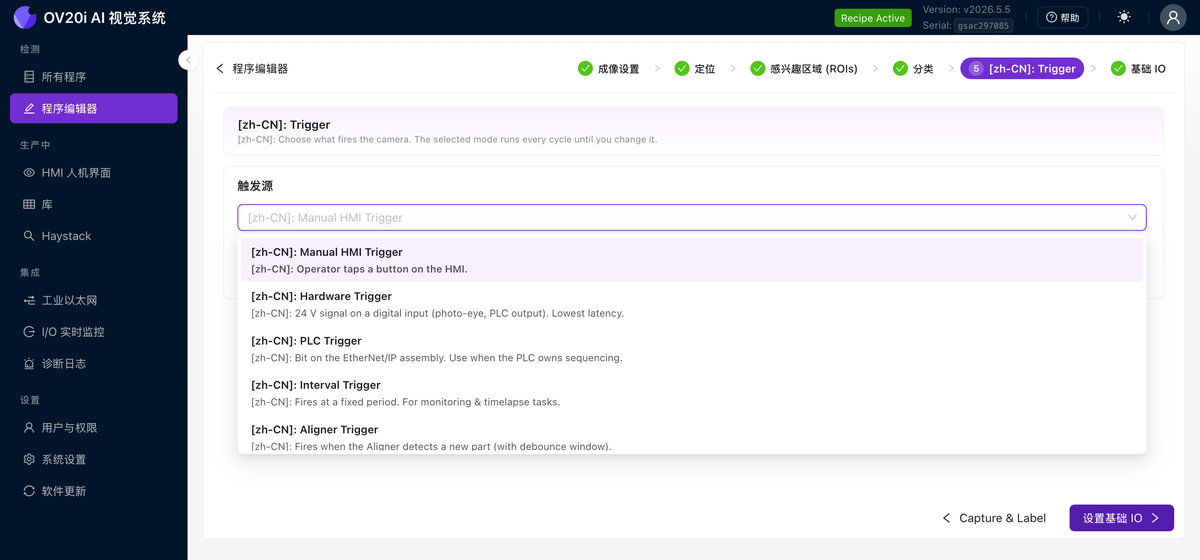
| 觸發源 | 觸發條件 | 最適合 |
|---|---|---|
| Manual HMI Trigger | 操作員點選 HMI 上的按鈕時 | 測試和設定(無引數) |
| Hardware Trigger | 24 V 訊號到達數字輸入(光電感測器、PLC 輸出)時 | 自動化生產線上最低延遲 |
| PLC Trigger | EtherNet/IP 元件上的某個位翻轉時 | 由 PLC 控制時序時 |
| Interval Trigger | 經過固定時間間隔時 | 監控和延時任務 |
| Aligner Trigger | 對齊器檢測到新零件時(帶去抖動視窗) | 到達時間不可預測的零件 |
第 6 步:IO模組
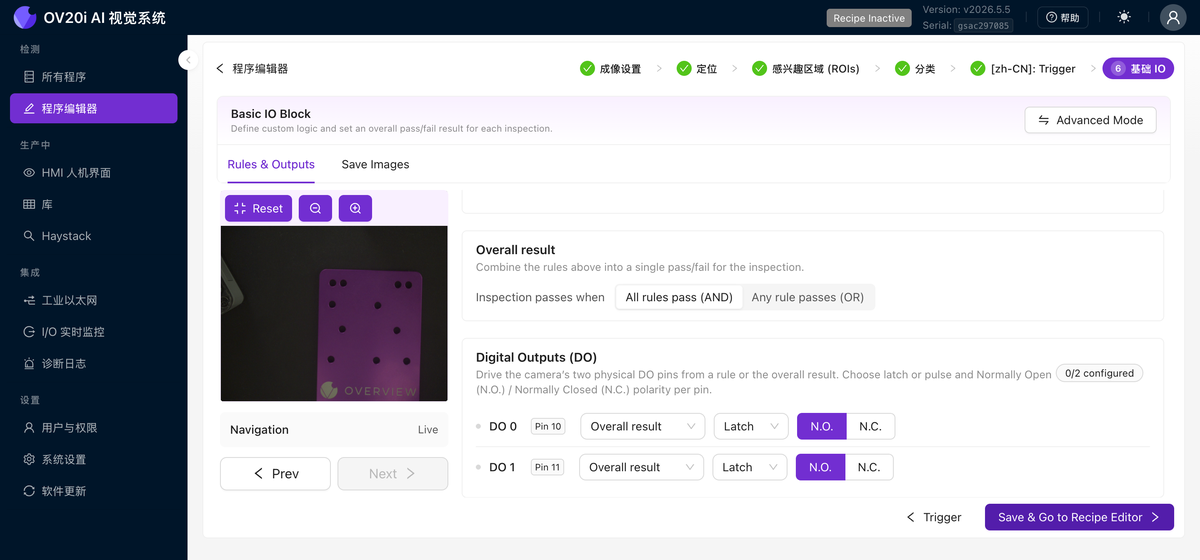
IO模組是您為已訓練模型分配通過/失敗規則和邏輯,然後將該結果從相機傳送到 PLC 或生產線下一步的位置。它以基礎模式開啟。頁頭包含儲存操作、切換到高階模式按鈕(將整個模組替換為 Node-RED 編輯器),以及兩個選項卡:規則與輸出和儲存影象。
規則的形式取決於您的模型型別,因此請在下方選擇匹配的選項卡。(此切換與第 4 步上的切換保持同步。)
- 分類器
- 分割器
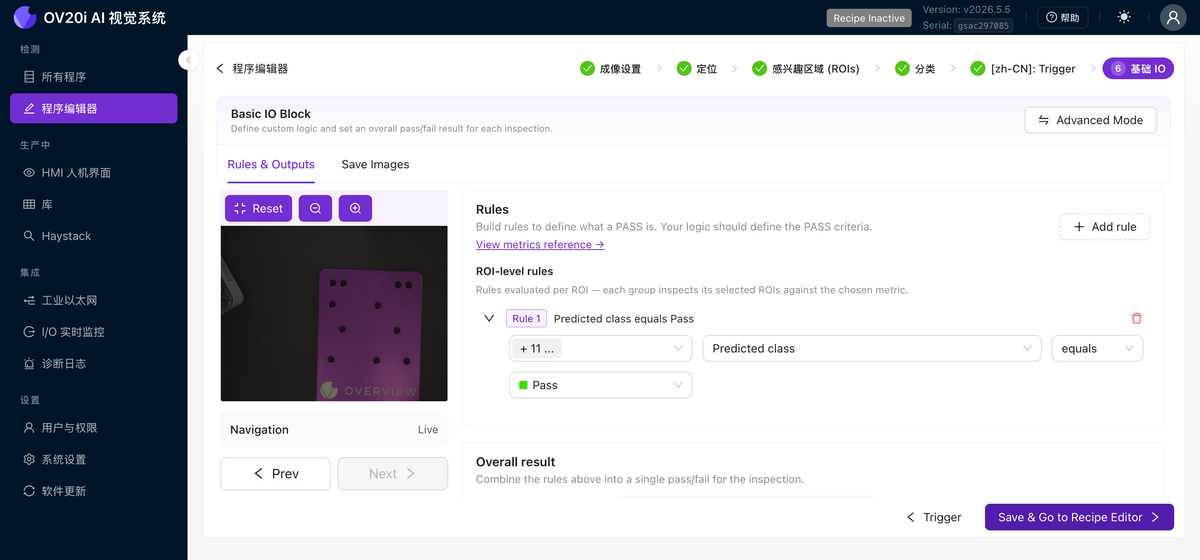
規則。 規則定義了什麼算作 PASS。點選新增規則來新增一個。每個 ROI 級別的規則從左到右閱讀,包含四個部分:
- 規則覆蓋哪些 ROI。 開啟選擇器以選擇一個檢測型別,這將一次性選擇其所有 ROI(例如顯示為 "+ 11 ..."),或深入選擇特定的 ROI。
- 指標。 預測類別或置信度。
- 運算子。 對於類別:等於、不等於、包含或不包含。對於置信度:與閾值的數值比較。
- 值。 例如,
預測類別等於Pass。
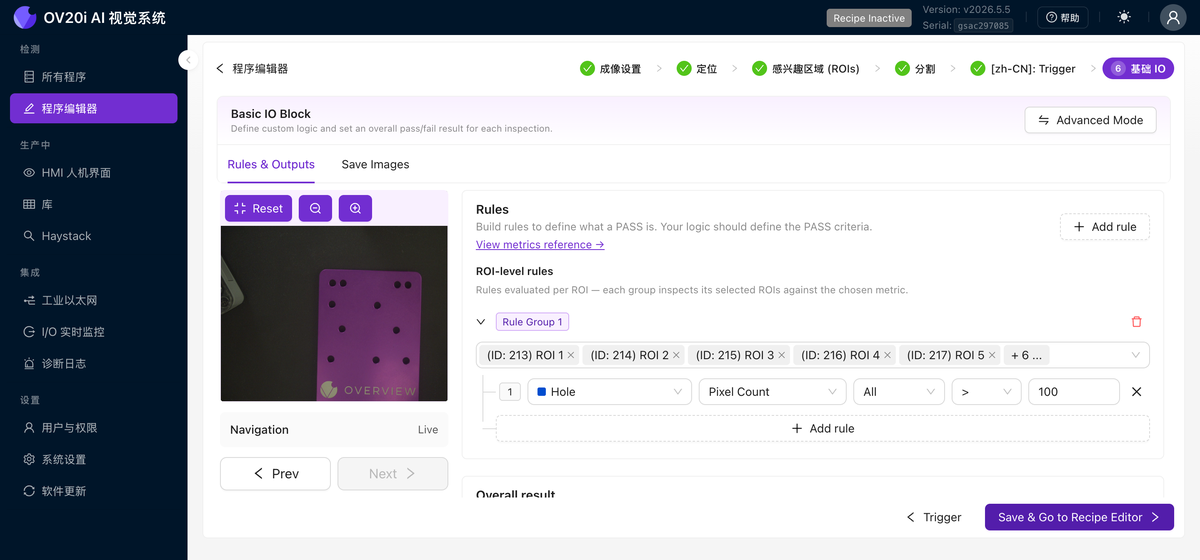
對於分割器,沒有單一的每個 ROI 的類別可供測試,因此規則改為對模型生成的缺陷掩膜進行閾值判斷。規則被組織成規則組(每個組一起評估一組 ROI),新增規則構建一個從左到右閱讀的五部分規則:
- 類別。 規則檢視的分割類別,例如 Hole。
- 指標。 該類別斑點的幾何測量。下拉選單(也在檢視指標參考下)涵蓋畫素數、周長、長軸長度、短軸長度、中心 X / Y、質心 X / Y 和角度,每個指標都有一個全域性變體,使用全圖座標而非 ROI 內部進行測量。
- 聚合。 該指標如何在找到的所有斑點上進行組合:任意、全部、無、最高、最低或求和。
- 運算子。 數值比較:大於、小於、等於等。
- 值。 用於比較的閾值。
從頭到尾閱讀,像 Hole / Pixel Count / All / > / 100 這樣的規則意味著"如果所有檢測到的 Hole 斑點都大於 100 畫素,則失敗"。這就是分割器能夠基於缺陷的尺寸、形狀、數量或位置(而不僅僅是其存在)來判定零件失敗的原因。
測試和參考控制元件。 規則列表旁邊有一些輔助工具:
- 檢視指標參考列出了您可以用來構建規則的每個欄位。
- 捕獲並測試規則抓取一幀並顯示您的規則對實時捕獲的評估結果。
- 上一個 / 下一個單步瀏覽捕獲,以便您在部署前對邏輯進行合理性檢查。
整體結果。 將您的規則組合成相機報告的單個通過/失敗。選擇所有規則通過 (AND) 或任一規則通過 (OR)。那個全域性通過/失敗就是傳送到 PLC、HMI 和數字輸出的內容。
數字輸出 (DO)。 直接從基礎 IO 模組驅動相機的兩個物理輸出引腳,無需 Node-RED。狀態行顯示兩個引腳中有多少已配置。對於每個引腳(**DO0(引腳 10)**和 DO1(引腳 11)),設定三項內容:
- 源。 整體結果或特定規則。
- 行為。 鎖存保持狀態直到下一個結果;脈衝短暫觸發,適用於一次性剔除電磁閥。
- 極性。 N.O.(常開)或 N.C.(常閉)。
這就足以連線一個綠燈通過、紅燈失敗的狀態指示燈或剔除閘門。
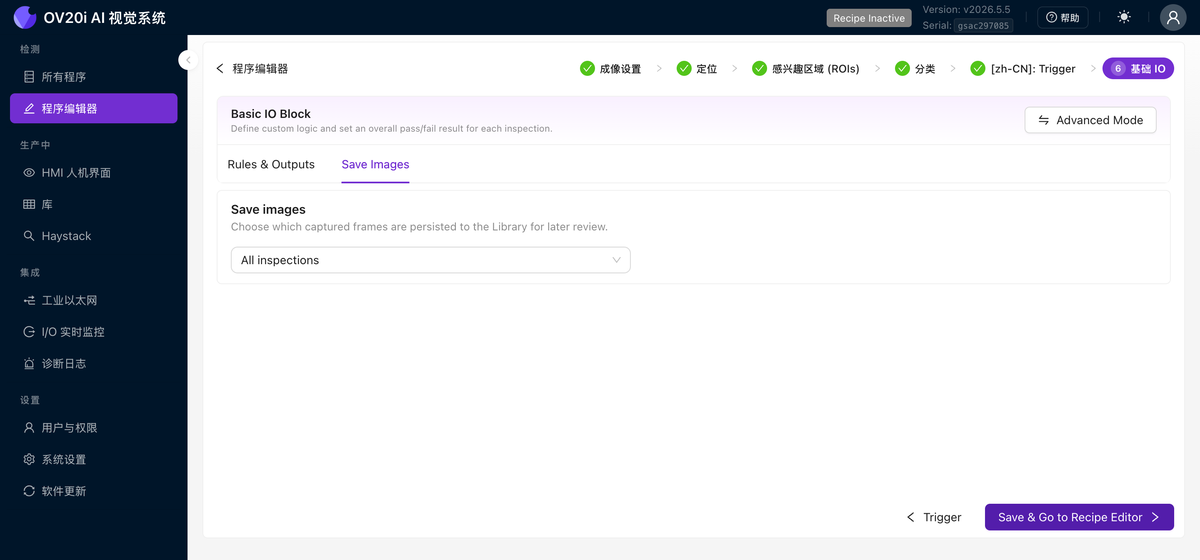
儲存影象。 儲存影象選項卡選擇哪些捕獲的幀被寫入庫以供以後檢視:所有檢測、僅失敗(推薦用於重新訓練)、僅通過(對黃金樣品審計有用),或無。
高階模式。 當您的邏輯超出每個 ROI 規則的範圍時,例如時間序列檢查、自定義 PLC 資料、路由到 MQTT、MES 或 FTP,或電子郵件和 Teams 警報,請點選切換到高階模式以開啟下方介紹的完整 Node-RED 編輯器。
全域性通過/失敗
每次捕獲都會產生一個二進位制結果:通過 或 失敗。即使您有 50 個感興趣區域 (ROI) 執行復雜的分析,最終也會歸結為一個答案:這個零件是好是壞?
該全域性通過/失敗訊號會被髮送到您的 PLC、HMI、訊號燈、剔除閘門或任何其他系統。相機在每次捕獲時都會計算該結果;基本模式和高階模式之間的區別在於 如何 表達生成該結果的規則。
選擇邏輯模式
基本模式:何時使用
當您的通過/失敗規則是每個 ROI 結果的簡單組合時,請使用基本模式。示例:
- "所有 ROI 必須 class = 'pass' 才能整體通過"
- "ROI 1 和 ROI 2 必須均等於 'present',ROI 3 必須等於 'aligned'"
- "主類別的缺陷畫素數量低於 N"
如果您可以用一句話加 AND / OR / 閾值描述您的規則,基本模式即可處理。無需編寫程式碼,無需流程編輯器。
設定方法: 在 IO模組 中,為每個 ROI 新增規則(例如,預測類別等於 Pass,或置信度/畫素數量閾值),然後選擇規則如何組合成整體通過/失敗結果(全部必須通過,或任一規則通過)。相機會在每次捕獲時計算該通過/失敗結果。有關您介面中的具體操作路徑,請按照上方版本選項卡中的 IO模組 操作指南進行操作。
在 v2026.5 及更新版本 中,基本 IO 模組可將 DO0 / DO1 直接對映到某個規則或整體結果(第 6 步中的 數字輸出 (DO) 部分),無需 Node-RED。在 舊版本 中,基本模式僅生成 PLC 和相機 UI 讀取的通過/失敗訊號;要驅動物理引腳,您需要高階模式。請參閱下方 數字輸出 (DO0 / DO1)。
高階模式:何時使用
在 IO模組 中點選 Advanced Mode 進入 Node-RED,這是一個視覺化程式設計環境。
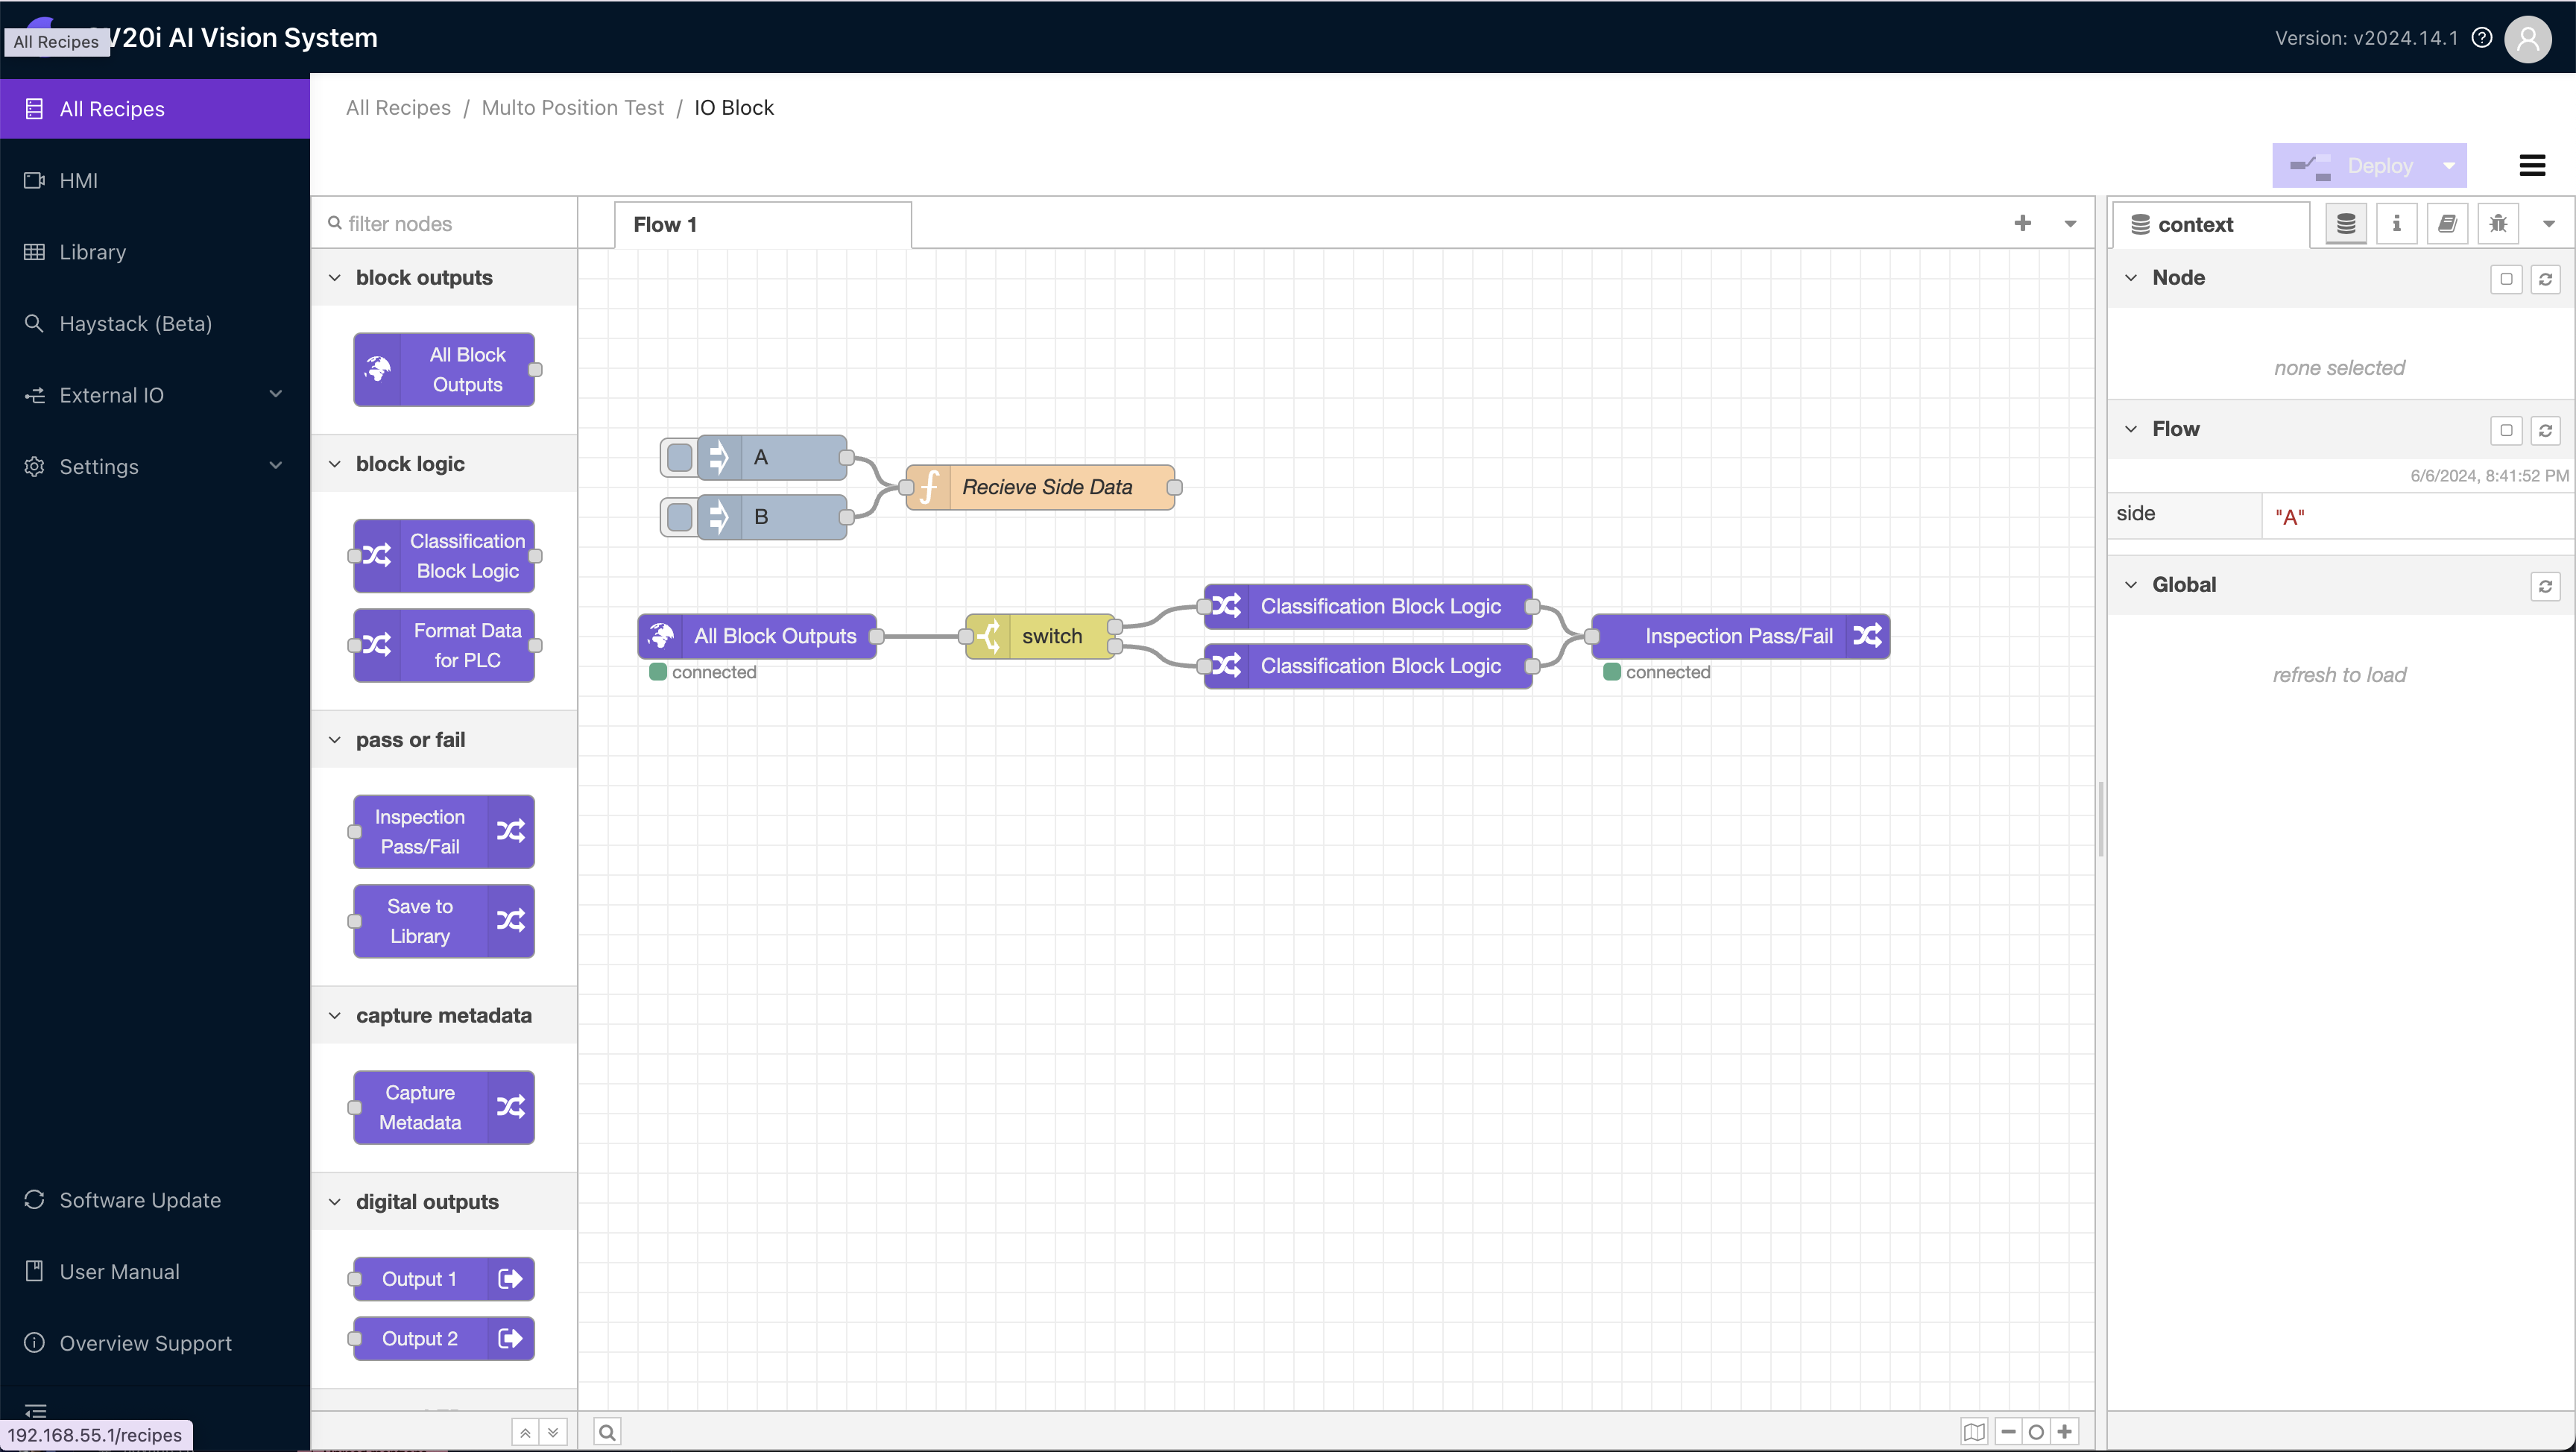
在以下情況下使用高階模式:
- 通過/失敗規則需要 超越每個 ROI 閾值 的邏輯,例如"如果缺陷總面積為零件面積的 X%,且缺陷數量至少為 N,且平均置信度高於 80%,則失敗"
- 您需要 時間序列邏輯,"如果最近 10 個零件中有 7 個失敗,則失敗"
- 您需要 驅動物理數字輸出(DO0 / DO1)以控制訊號燈、剔除閘門或繼電器
- 您需要在標準通過/失敗 + ROI 負載之外,向 PLC 傳送自定義資料(例如 PROFINET
User Data - 64 bytes模組,或額外的 EtherNet/IP 元件欄位) - 您需要 將資料路由到任何外部系統,MQTT、MES、FTP、REST API、電子郵件、Teams、資料庫
每次捕獲都會啟動一個新的流程。"All Blocks Output" 節點將捕獲的所有後設資料作為 JSON 物件公開,包括類別、置信度、畫素數量、面積、ROI 名稱、時間戳,以便任何下游節點可以基於任何欄位進行分支。
您可以構建的內容:
- 組合多個 ROI 欄位的自定義通過/失敗邏輯
- 訊號燈、剔除閘門和繼電器控制(數字輸出)
- 時間序列分析("我最近 10 個零件中有 7 個失敗了嗎?通知主管")
- 自定義儀表板:帕累託圖、趨勢視覺化、生產指標
- 資料路由到 FTP、MES 系統、資料庫
- 將檢測結果與零件序列號關聯的條碼整合
- 條件性影象儲存(例如,僅在失敗時儲存)
- 電子郵件 / Teams / Slack 通知
- 通訊協議:RS232、RS485、MQTT、HTTP/HTTPS、OPC-UA
匯入和匯出流程
您可以將 Node-RED 流程以 JSON 格式匯入和匯出。這樣可以備份您的邏輯、在多個相機之間共享流程,或部署由 Auto-Integration Builder 生成的流程。
要訪問匯入/匯出功能,請點選 Node-RED 編輯器右上角的漢堡選單(三條水平線):
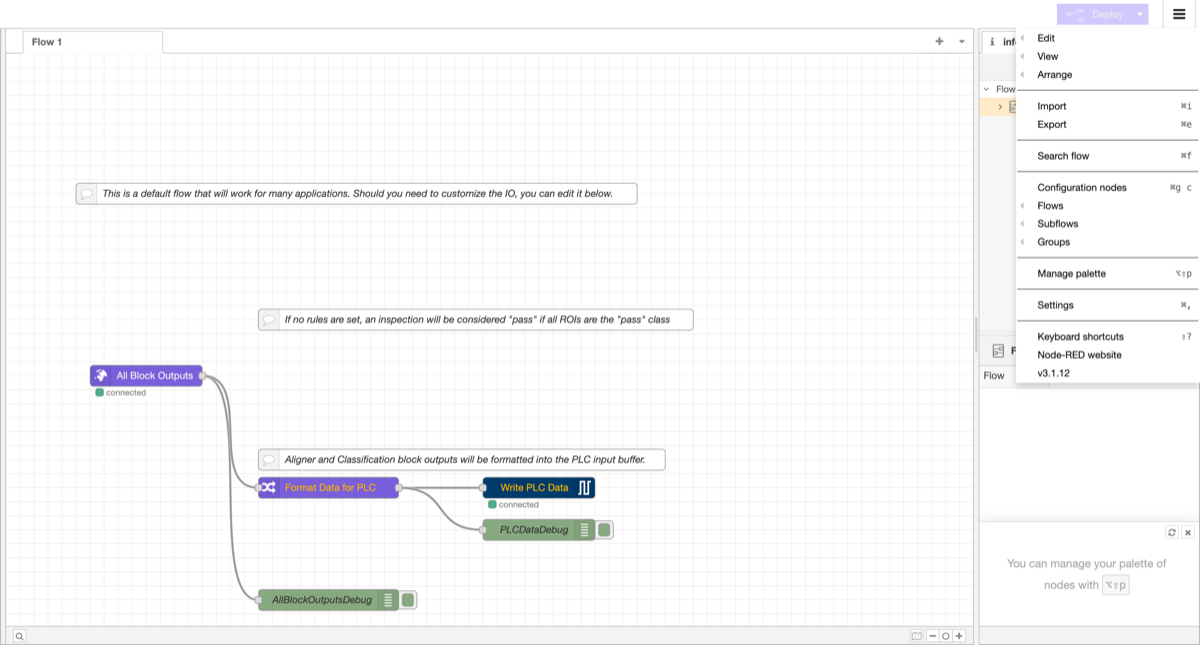
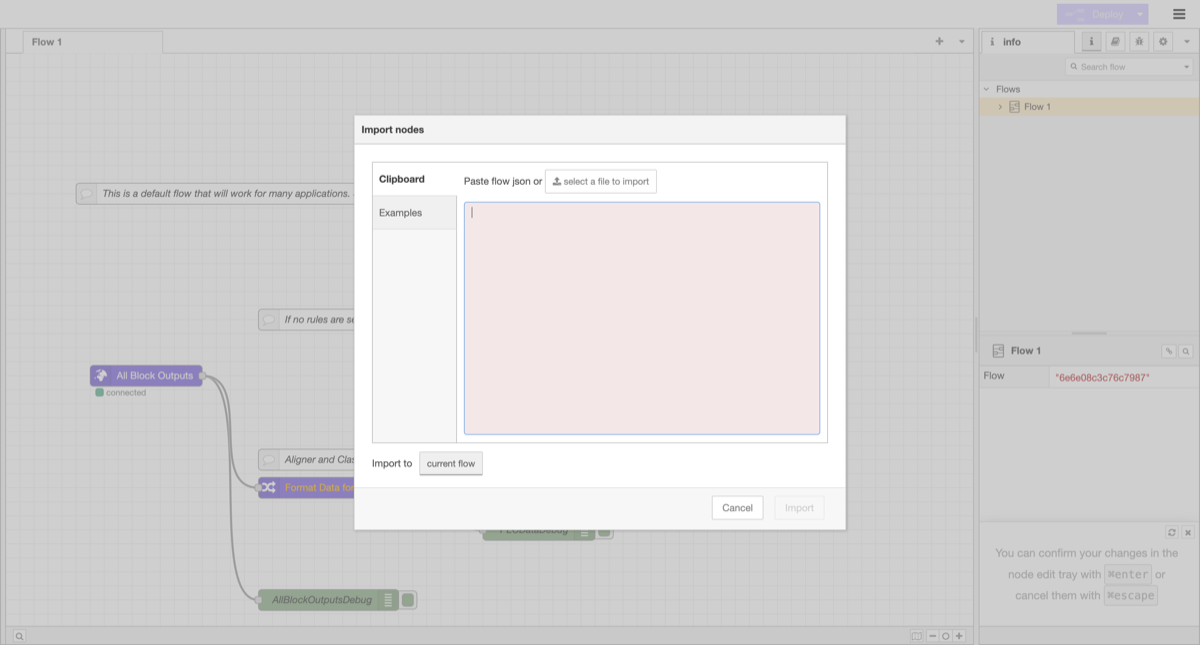
匯入流程: 從選單中選擇匯入。將流程 JSON 貼上到文字區域,或點選 "select a file to import" 上傳 JSON 檔案。選擇匯入到當前流程還是新流程,然後點選匯入。
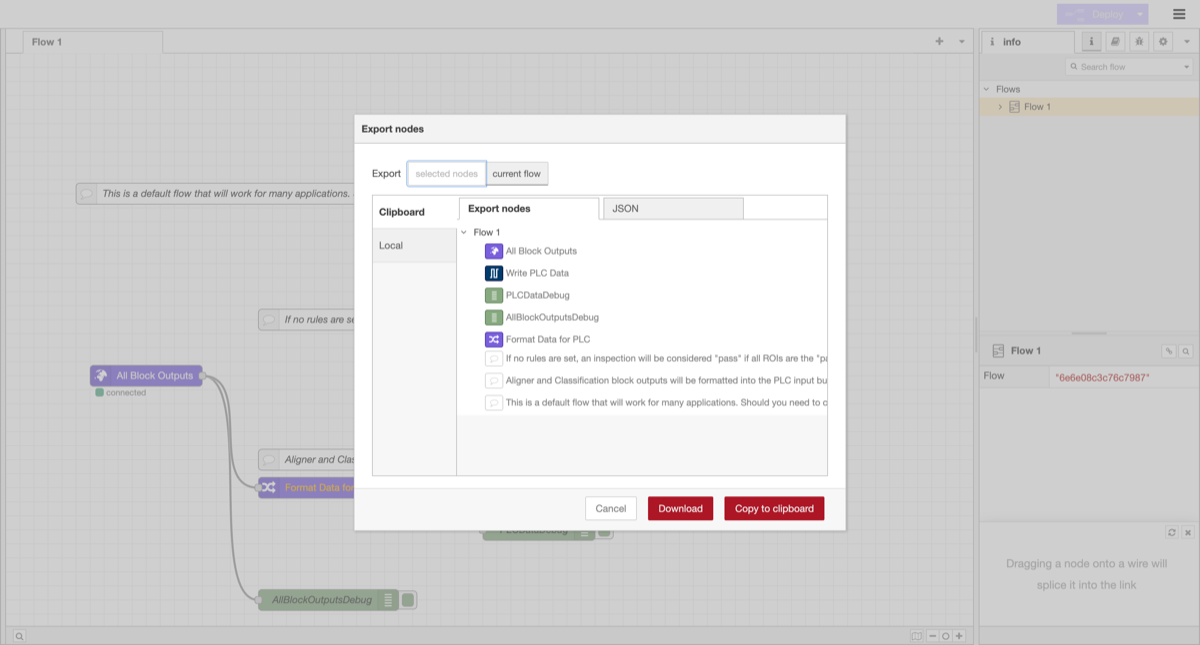
匯出流程: 從選單中選擇匯出。選擇要匯出的節點(選定節點或當前流程),然後點選下載儲存為檔案,或點選複製到剪貼簿以便在其他位置貼上。
使用 Auto-Integration Builder 即時構建流程
無需從零開始學習 Node-RED。位於 tools.overview.ai 的 OV Auto-Integration Builder 可根據純英文描述生成生產就緒的 Node-RED 流程。
工作原理:
- 開啟 tools.overview.ai 並選擇 Auto-Integration Builder
- 用純英文描述您的需求。例如:"Send an email when 3 failures happen in a row" 或 "Save fail images to an FTP server with the part serial number"
- AI 使用 50 多種可用節點型別生成完整的 Node-RED 流程
- 檢視流程,一鍵部署到您的相機
支援:
- 通訊協議: MQTT、Modbus TCP、OPC-UA、HTTP/HTTPS、RS232、RS485
- 資料路由: FTP、資料庫、MES 系統、雲端儲存
- 邏輯: 時間序列分析、條件分支、聚合
- 通知: 電子郵件、Microsoft Teams、Slack、webhooks
- 硬體 I/O: 三色燈、剔除閘門、輸送帶、PLC
您還可以使用 Modify Mode:貼上現有流程並描述您希望更改的內容。構建器會在保留您現有邏輯的前提下更新流程。
即使您從未使用過 Node-RED,Auto-Integration Builder 也能讓您在幾分鐘內完成複雜的整合設定。描述您的需求、檢視生成的流程並部署即可。
輸出目標
您已決定如何計算 pass/fail。現在決定結果傳送到何處。共有三種目標,每種都有不同的要求:
| 目標 | 所需邏輯模式 | 使用場景 |
|---|---|---|
| 獨立模式 (僅相機 UI / 儲存的影象) | Basic 或 Advanced | 操作員從螢幕讀取 pass/fail;沒有其他系統需要該結果 |
| PLC (EtherNet/IP、PROFINET) | Basic 或 Advanced | PLC 驅動產線並需要檢測結果 |
| 數字輸出 (DO0 / DO1) | Basic (v2026.5+) 或 Advanced | 三色燈、剔除閘門、繼電器或 I/O 介面上的任何物理裝置 |
您可以同時使用多個目標,例如:通過 EtherNet/IP 將 pass/fail 傳送給 PLC(PLC 讀取的資料塊)同時通過 DO0 驅動三色燈。
獨立執行
如果相機本身即構成整個系統,沒有PLC,除電源和連線到膝上型電腦或HMI的乙太網之外沒有其他外部接線,那麼除了配置IO模組之外,您無需執行任何操作。通過/失敗結果會顯示在實時預覽螢幕上以及儲存的捕獲歷史中。基礎模式和高階模式均可使用;根據您的邏輯複雜度選擇即可。
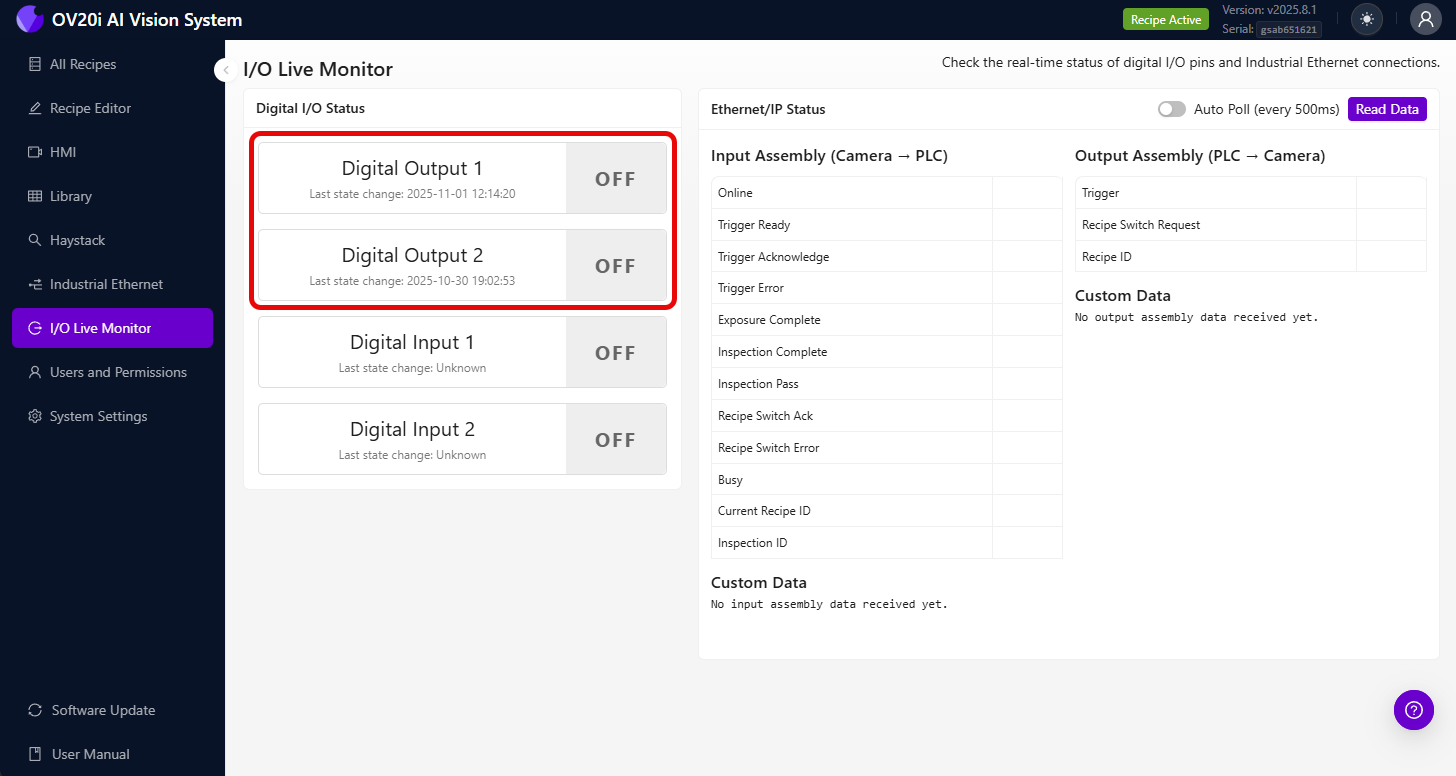
您可以在 I/O Live Monitor 頁面監控數字 I/O 引腳和 EtherNet/IP 連線的實時狀態:
PLC(EtherNet/IP 和 PROFINET)
OV20i 原生支援 EtherNet/IP 和 PROFINET,因此標準的通過/失敗 + 每個ROI結果負載無需任何 Node-RED 即可傳輸到您的 PLC。您只需匯入我們提供的 EDS 或 GSDML 檔案(連結位於本頁底部),將 PLC 指向相機的 IP,相機的標準程式集 / 模組便會直接暴露結果欄位。
那麼何時需要使用 Node-RED 進行 PLC 整合呢?當標準負載不夠用時,例如您希望傳送額外的 ROI 欄位、自定義缺陷程式碼、計算值或來自條碼閱讀器的序列號。在這種情況下:
- EtherNet/IP:通過 Node-RED 流程寫入自定義欄位來擴充套件程式集
- PROFINET:在您的 TIA Portal 裝置配置中新增
User Data - 64 bytes和User Results - 64 bytes自定義模組,並從 Node-RED 流程寫入這些模組
有關接線、檔案和分步設定,請參閱 Connect to PLC (EtherNet/IP & PROFINET)。
數字輸出(DO0 / DO1)
OV20i 在 M12 聯結器上有兩個數字輸出:DO0(引腳 10,紫色)和 DO1(引腳 11,橙色),均為 NPN 吸入型(輸出將線路拉至地),每條線額定 100 mA。可用於驅動訊號燈、剔除閘門、繼電器、指示 LED,或任何由 24V 吸入訊號觸發的裝置。
線纜顏色因線纜長度而異。如果您線纜上的線色不匹配,請參閱 Wire Color Reference 以瞭解 3M & 5M 與 10M 線纜的顏色對照。
在v2026.5 之前的版本中,基礎模式下沒有原生的"將 pass 傳送到 DO0"切換選項,因此您需要在高階模式下使用 Node-RED 流程,並將 Digital Output 節點連線到檢測結果。在 v2026.5 及更新版本中,您可以直接從基礎 IO 模組對映 DO0 / DO1(鎖存/脈衝、N.O. / N.C.),無需使用 Node-RED。
最簡單的"通過亮綠燈、失敗亮紅燈"流程使用兩個 Digital Output 節點連線到通過/失敗分支。有關分步接線和 Node-RED 設定,請參閱 Set Digital Output Logic。
一旦引腳接線完成且流程就位,您可以編碼比單純通過/失敗更豐富的訊號,不同的缺陷類別可以對映到不同的引腳組合,或者您可以讓某個引腳脈衝 N 毫秒以驅動一次性的剔除電磁閥。
觸發模式
配置捕獲的發生方式。兩種介面版本中的五種觸發模式相同:
| 觸發 | 描述 | 最適合 |
|---|---|---|
| 手動 | 在相機 UI 上按下按鈕 | 測試與設定 |
| 硬體(數字輸入) | 來自感測器的電訊號 | 帶有接近感測器的自動化產線 |
| PLC | 來自工業控制器的命令 | 完全自動化且需要精確計時 |
| 對齊器 | 檢測到部件對齊時自動觸發 | 當部件到達時間不可預測時 |
| 間隔 | 按設定的時間間隔捕獲 | 持續監控 |
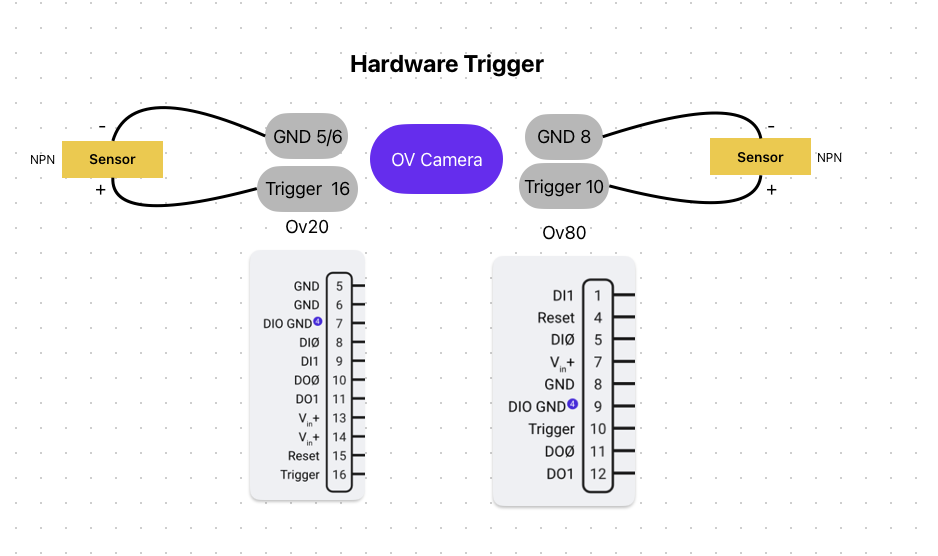
I/O 聯結器上的錯誤接線可能會損壞相機的輸出電路或所連線的裝置。在連線到生產機械之前,請始終使用萬用表驗證接線並進行臺架測試。
相機的數字輸出具有最大電流額定值。連線電磁閥、繼電器或電機等大功率裝置前,請檢查硬體規格。如果您的負載超過額定輸出電流,請使用中間繼電器或驅動板。
部署
- 啟用程式
- 設定觸發模式
- 執行測試部件並驗證通過/失敗輸出是否符合預期
- 檢查邊緣情況,尤其是最難分類的部件
- 在第一個小時內監控以確保一致性
下載 PLC 整合檔案
如果您要與 PLC 整合,請下載配置檔案和示例程式碼:
EtherNet/IP (Allen-Bradley)
| 檔案 | 描述 |
|---|---|
| OV20i EDS 檔案 | 用於 Studio 5000 (ControlLogix/CompactLogix) 的電子資料表 |
| 程式切換例程 | 通過 PLC 切換程式的梯形圖邏輯 |
| 相機觸發例程 | 用於觸發檢測並處理結果的梯形圖邏輯 |
PROFINET (Siemens)
| 檔案 | 描述 |
|---|---|
| OV20i GSDML 檔案 | 用於 TIA Portal 的裝置描述檔案 |
在配置連線之前,將 EDS 或 GSDML 檔案匯入到您的 PLC 程式設計環境中。L5X 例程是即用型梯形圖邏輯,可以直接匯入到 Studio 5000 中。
輸出檢查清單
上線前,請確認:
- IO 規則已配置(通過/失敗邏輯符合您的要求)
- 觸發模式已設定(手動、硬體、PLC、對齊器或間隔)
- 程式已啟用
- 已執行測試部件(通過/失敗輸出符合預期)
- 已測試邊緣情況(最難的部件已正確分類)
您的 AI 檢測現已上線。有關持續最佳化,請參閱改進您的模型。