AI 驅動文件
您想了解什麼?
OV20i 技術規格
本頁提供 OV20i 智慧相機的全面技術規格,包括硬體功能、效能引數、引腳定義和環境要求。
系統概覽
型號: OV20i 工業 AI 視覺相機
應用: 整合 AI 功能的高階機器視覺
物理規格
| 引數 | 規格 | 備註 |
|---|---|---|
| 高度 | 123 mm (4.85") | |
| 寬度 | 82 mm (3.25") | |
| 深度 | 63 mm (2.5") | |
| 重量 | 700 g (~1.5 lbs.) | |
| 安裝方式 | 4x M4(前部或後部) | 請參閱安裝文件 |
| 防護等級 | IP54 | 防塵防潮 |
| 認證 | CE/FCC | 工業合規 |
電源規格
| 引數 | 規格 | 備註 |
|---|---|---|
| 輸入電壓 | 19-24 VDC | 工業標準 |
| 最大功率 | 18W | 峰值消耗 |
| 典型功率 | 15W | 正常執行 |
| 電流消耗 | ~1A @ 24V | 近似值 |
環境規格
| 引數 | 規格 | 備註 |
|---|---|---|
| 工作溫度 | 0-45°C | 工業環境 |
| 儲存溫度 | -20 至 +70°C | 非工作狀態 |
| 溼度 | 10-90% RH | 無冷凝 |
| 抗振性 | 工業級 | 適用於生產線 |
影象感測器規格
| 引數 | 規格 | 備註 |
|---|---|---|
| 感測器型號 | Sony IMX296 | 工業級 |
| 解析度 | 1.6 MP | 1408 x 1080 畫素 |
| 幀率 | 60 fps | 最大值 |
| 感測器尺寸 | 1/2.9" | |
| 快門型別 | Global Shutter(全域性快門) | 抗運動模糊 |
| 彩色/黑白 | 彩色 | RGB 彩色感測器 |
| 畫素尺寸 | 3.45 μm x 3.45 μm |
處理器系統規格
NVIDIA Xavier NX 計算模組
| 元件 | 規格 | 詳情 |
|---|---|---|
| CPU | 6 核 NVIDIA Carmel ARM® v8.2 64 位 | 最高頻率:1.9GHz |
| 快取 | 6MB L2 + 4MB L3 | |
| GPU | 384 核 NVIDIA Volta GPU | |
| AI 加速 | 48 個 Tensor Cores | 深度學習最佳化 |
| 記憶體 | 8 GB 128 位 LPDDR4 | 系統記憶體 |
| 儲存 | 16 GB eMMC | 內部儲存 |
光學系統規格
鏡頭系統
| 引數 | 規格 | 備註 |
|---|---|---|
| 介面型別 | S-Mount (M12) | 標準螺紋 |
| 標準鏡頭 | 12mm 可變焦距 | 出廠預設 |
| 可選選項 | 6mm、8mm、16mm、25mm | 可選鏡頭 |
| 對焦型別 | 電動可變對焦 | 可程式設計 |
| 光圈 | 自動/手動 | 軟體控制 |
照明系統
| 引數 | 規格 | 備註 |
|---|---|---|
| LED 數量 | 8 個 PWM 白光 LED | 強度可程式設計 |
| 控制方式 | PWM(脈寬調製) | 精確控制 |
| LED 型別 | 白光 LED | 中性色照明 |
| 電源管理 | 整合熱控制 | 熱量管理 |
連線規格
外部埠

| 埠 # | 型別 | 聯結器 | 描述 |
|---|---|---|---|
| 1 | HDMI | HDMI 2.0 | OV20i 中未使用 |
| 2 | USB Type-C | USB 3.0 | 可選乙太網介面卡 |
| 3 | Power I/O | M12 A-Coded 17 Pin | 電源、Digital I/O、RS485 |
| 4 | Ethernet | M12 X-Coded | 網路、PLC 通訊 |
| 5 | Micro USB | Micro USB | 應急程式設計訪問 |
網路規格
| 引數 | 規格 | 備註 |
|---|---|---|
| Ethernet | 10/100/1000 Base-T | 支援千兆 |
| 協議 | Ethernet/IP、Profinet | 工業協議 |
| 預設 IP | 192.168.0.100 | 靜態預設 |
| 應急 IP | 192.168.55.1 | Micro-USB 訪問 |
| DHCP 支援 | 是 | 可配置 |
Digital I/O 規格
| 訊號 | 引腳 | 數量 | 型別 | 規格 |
|---|---|---|---|---|
| Trigger Input | 16 | 1 | Digital Input | NPN 低電平有效 - 拉至 GND 以啟用 |
| Digital Input 0 | 8 | 1 | Digital Input | NPN 低電平有效 - 拉至 GND 以啟用 |
| Digital Input 1 | 9 | 1 | Digital Input | NPN 低電平有效 - 拉至 GND 以啟用 |
| Digital Output 0 | 10 | 1 | Digital Output | NPN 灌電流 - 最大 100mA,啟用時下拉至 GND |
| Digital Output 1 | 11 | 1 | Digital Output | NPN 灌電流 - 最大 100mA,啟用時下拉至 GND |
| Reset | 15 | 1 | 系統控制 | NPN 低電平有效 - 拉至 GND 以重啟 |

備註
舊版電纜圖: 此圖顯示 3M 和 5M 電纜使用的原始飛線顏色。如果您的電纜顏色與此匹配,請直接按圖接線。如果不匹配(10M 電纜採用純色,且引腳 12 上有一根黃/綠線),請參閱 Wire Color Reference 瞭解 3M & 5M 與 10M 電纜的顏色對照。
I/O 電氣特性
| 引數 | 規格 | 備註 |
|---|---|---|
| 輸入電壓範圍 | 0-24 VDC | |
| 輸入邏輯 | 拉至 GND = 有效 | 相容 NPN |
| 輸出電流 | 最大 100 mA | 每路輸出 |
| 輸出邏輯 | 灌電流至 GND | 啟用時 |
| 輸出狀態 | 浮空 | 未啟用時 |
注意
- Digital outputs (DO0 / DO1) 為 NPN 開集電極,僅支援灌電流。啟用時將訊號線下拉至 GND,無法輸出 +24 V。必須提供外部上拉電阻或至 +24 V 的負載才能正常工作。
- DIO GND (Pin 7) 必須連線到 GND,Digital Input 功能才能正常工作
- DIO GND 透過熱熔斷器連線至 GND
- 當連線到使用不同電源的系統時,使用 DIO GND 將地線連線在一起
- Reset (Pin 15) - 拉至 GND 以重啟相機(大多數應用不需要,請保持浮空以避免意外重啟)
M12 A-Coded 17 針聯結器針腳定義
針腳分配表
飛線式電源與 I/O 電纜的線色因電纜長度而異。3M 和 5M 電纜使用帶條紋的輔助色,而 10M 電纜使用純色並在針腳 12 上包含一根額外的引線。接線前請先根據電纜長度識別您的電纜。
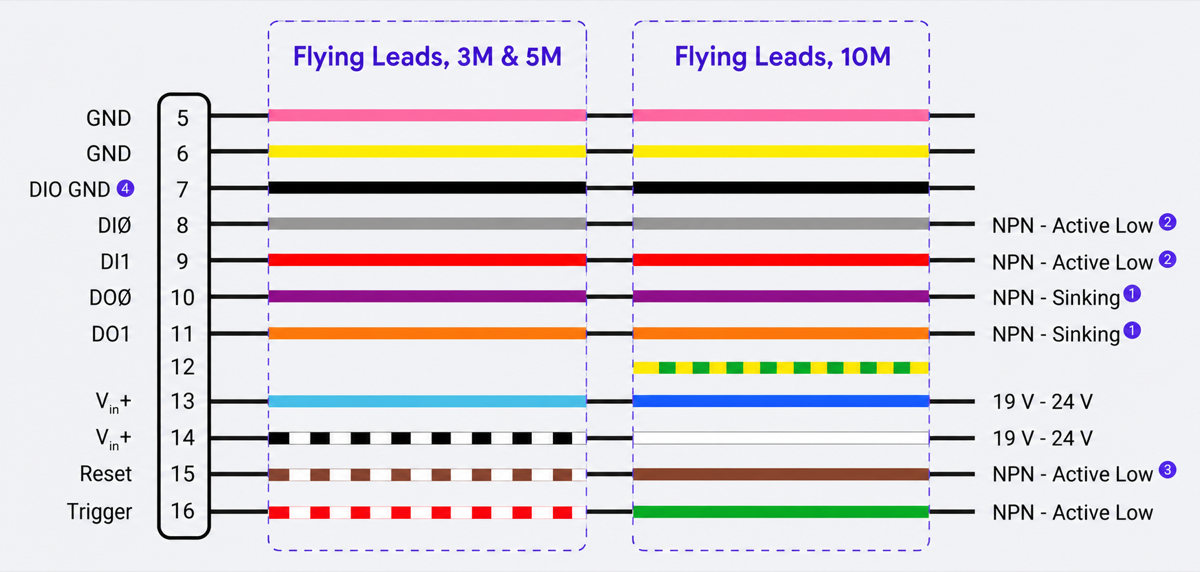
| 針腳 | 訊號 | 線色(3M 和 5M 電纜) | 線色(10M 電纜) | 功能 |
|---|---|---|---|---|
| 5 | GND | 粉色 (PK) | 粉色 (PK) | 電源地 |
| 6 | GND | 黃色 (YE) | 黃色 (YE) | 電源地 |
| 7 | DIO GND | 黑色 (BK) | 黑色 (BK) | 數字 I/O 地 |
| 8 | DI0 | 灰色 (GY) | 灰色 (GY) | 數字輸入 0 - NPN 低電平有效 |
| 9 | DI1 | 紅色 (RD) | 紅色 (RD) | 數字輸入 1 - NPN 低電平有效 |
| 10 | DO0 | 紫色 (VT) | 紫色 (VT) | 數字輸出 0 - NPN 拉低 |
| 11 | DO1 | 橙色 (OG) | 橙色 (OG) | 數字輸出 1 - NPN 拉低 |
| 12 | 保留 | 無引線 | 黃/綠 (YEGN) | 內部未連線 |
| 13 | Vin+ | 淺藍色 (LTBU) | 藍色 (BU) | 電源輸入正極 (19-24V) |
| 14 | Vin+ | 黑/白 (BKWH) | 白色 (WH) | 電源輸入正極 (19-24V) |
| 15 | Reset | 棕/白 (BNWH) | 棕色 (BN) | 系統復位 - NPN 低電平有效 |
| 16 | Trigger | 紅/白 (RDWH) | 綠色 (GN) | 觸發輸入 - NPN 低電平有效 |
| 1,2,3,4,17 | 保留 | - | - | 未連線 |
警告
在 10M 電纜上,針腳 12 上的黃/綠引線不是保護接地導體,而針腳 16 上的純綠色引線是 Trigger 輸入。請勿僅按顏色慣例接線。請將針腳 12 的引線保持不連線狀態。
電源連線
雙電源輸入設計:
- 針腳 13 和 14 在相機內部均為 Vin+(19-24V 正極)
- 針腳 5 和 6 均為電源地 (GND)
- 由於每對針腳在內部是共通的,只需連線每對中的一個針腳即可執行相機
- 同時接線兩對可使導體橫截面加倍,從而降低長電纜的電壓降
備註
如果相機無法啟動或在負載下出現電壓跌落,請將 24V 電源同時連線到兩個 Vin+ 針腳(13 和 14)以及兩個接地針腳(5 和 6),而不是每個只接一個端子。兩根接地線可以共用電源或接線端子上的同一端子。
影象訊號處理
| 功能 | 能力 | 備註 |
|---|---|---|
| 彩色去馬賽克 (Debayering) | 硬體加速 | 實時處理 |
| 銳度控制 | 可調 | 軟體可配置 |
| 白平衡 | 自動/手動 | CCM 校正 |
| 降噪 | 暗噪聲校正 | 低光效能 |
| 亮度控制 | 軟體可調 | 曝光補償 |
| 鏡頭畸變校正 | 基於軟體 | 焦距相關 |
AI 處理規格
| 引數 | 規格 | 備註 |
|---|---|---|
| AI 框架 | NVIDIA DeepStream SDK | 針對 Xavier NX 最佳化 |
| 模型型別 | 分類、分割 | 基於 AI 的檢測 |
| 訓練模式 | Fast、Accurate/Production | 僅限分類 |
| 推理速度 | 實時 | 支援 60 fps |
| 模型儲存 | 本地裝置儲存 | 16 GB eMMC |
同步與觸發
| 模式 | 型別 | 描述 |
|---|---|---|
| 硬體觸發 | 數字輸入 | 外部訊號觸發 |
| 軟體觸發 | 網路/手動 | PLC 或手動觸發 |
| 對齊器觸發 | 軟體 | 基於模板的觸發 |
| 間隔觸發 | 基於定時器 | 週期性觸發 |
效能規格
| 引數 | 規格 | 備註 |
|---|---|---|
| 處理速度 | 實時 @ 60 fps | 取決於 AI 模型複雜度 |
| 延遲 | <100ms | 典型的觸發到結果時間 |
| 精度 | 取決於模型 | 基於訓練質量 |
| 吞吐量 | 最高 3600 次檢測/分鐘 | 在 60 fps 時 |
標準包裝內容
| 專案 | 數量 | 描述 |
|---|---|---|
| OV20i 相機 | 1 | 主相機單元 |
| 安裝板 | 1 | 包含硬體 |
| I/O 電源線 | 1 | M12 聯結器帶端子塊 |
| 乙太網線 | 1 | M12 轉 RJ45 |
| 文件 | 1 套 | 快速入門指南 |
合規性與標準
| 標準 | 合規性 | 描述 |
|---|---|---|
| CE 標誌 | 是 | 歐洲合規 |
| FCC | 是 | 美國電磁相容性 |
| IP 等級 | IP54 | 防塵防水 |
| IEC 704-1:1982 | 是 | 聲壓 ≤ 70 dB(A) |
| 工業標準 | 多項 | Ethernet/IP、Profinet |
🔗 參見
技術支援
如需技術協助:
- Overview 支援: support@overview.ai
- 文件: 可在本手冊中查閱
規格如有變更,恕不另行通知。有關最新規格,請參閱最新文件。