AI 驅動文件
您想了解什麼?
從零開始構建程式
程式是一個完整的檢測流程:相機如何捕獲影象、檢查什麼內容、如何判定通過或失敗,以及向產線反饋什麼資訊。
程式編輯器是一個六步向導,步驟順序經過精心設計。每一步都建立在前一步的基礎上,並有各自獨立的頁面:
| 步驟 | 決定的內容 | 頁面 |
|---|---|---|
| 1. 影象設定 | 如何捕獲影象 | 第 1 步:影象設定 |
| 2. 觸發 | 什麼時候讓相機進行捕獲 | 第 2 步:觸發 |
| 3. 工具 | 要檢查什麼 | 定位,然後是檢測工具 |
| 4. 判定 | 工具結果如何轉換為通過或失敗 | 第 4 步:判定 |
| 5. 輸出 | 向產線反饋什麼資訊 | 第 5 步:輸出 |
| 6. 完成 | 審查並啟用 | 第 6 步:完成 |
想先看看這六步如何協同工作?套件托盤示例從頭到尾演示了一個真實任務。
影象優先,務必重視
下游的一切都建立在影象之上。如果在訓練工具之後更改對焦、曝光或照明,必須重新捕獲示例並重新訓練。在繪製任何一個區域之前,先把影象調好。
開始之前
建立程式
從所有程式中,點選新建程式。給它一個名字,確保凌晨 3 點別人看到也能明白它的含義。相機會自動分配一個 PLC 程式 ID;你可以在第 5 步中更改它。
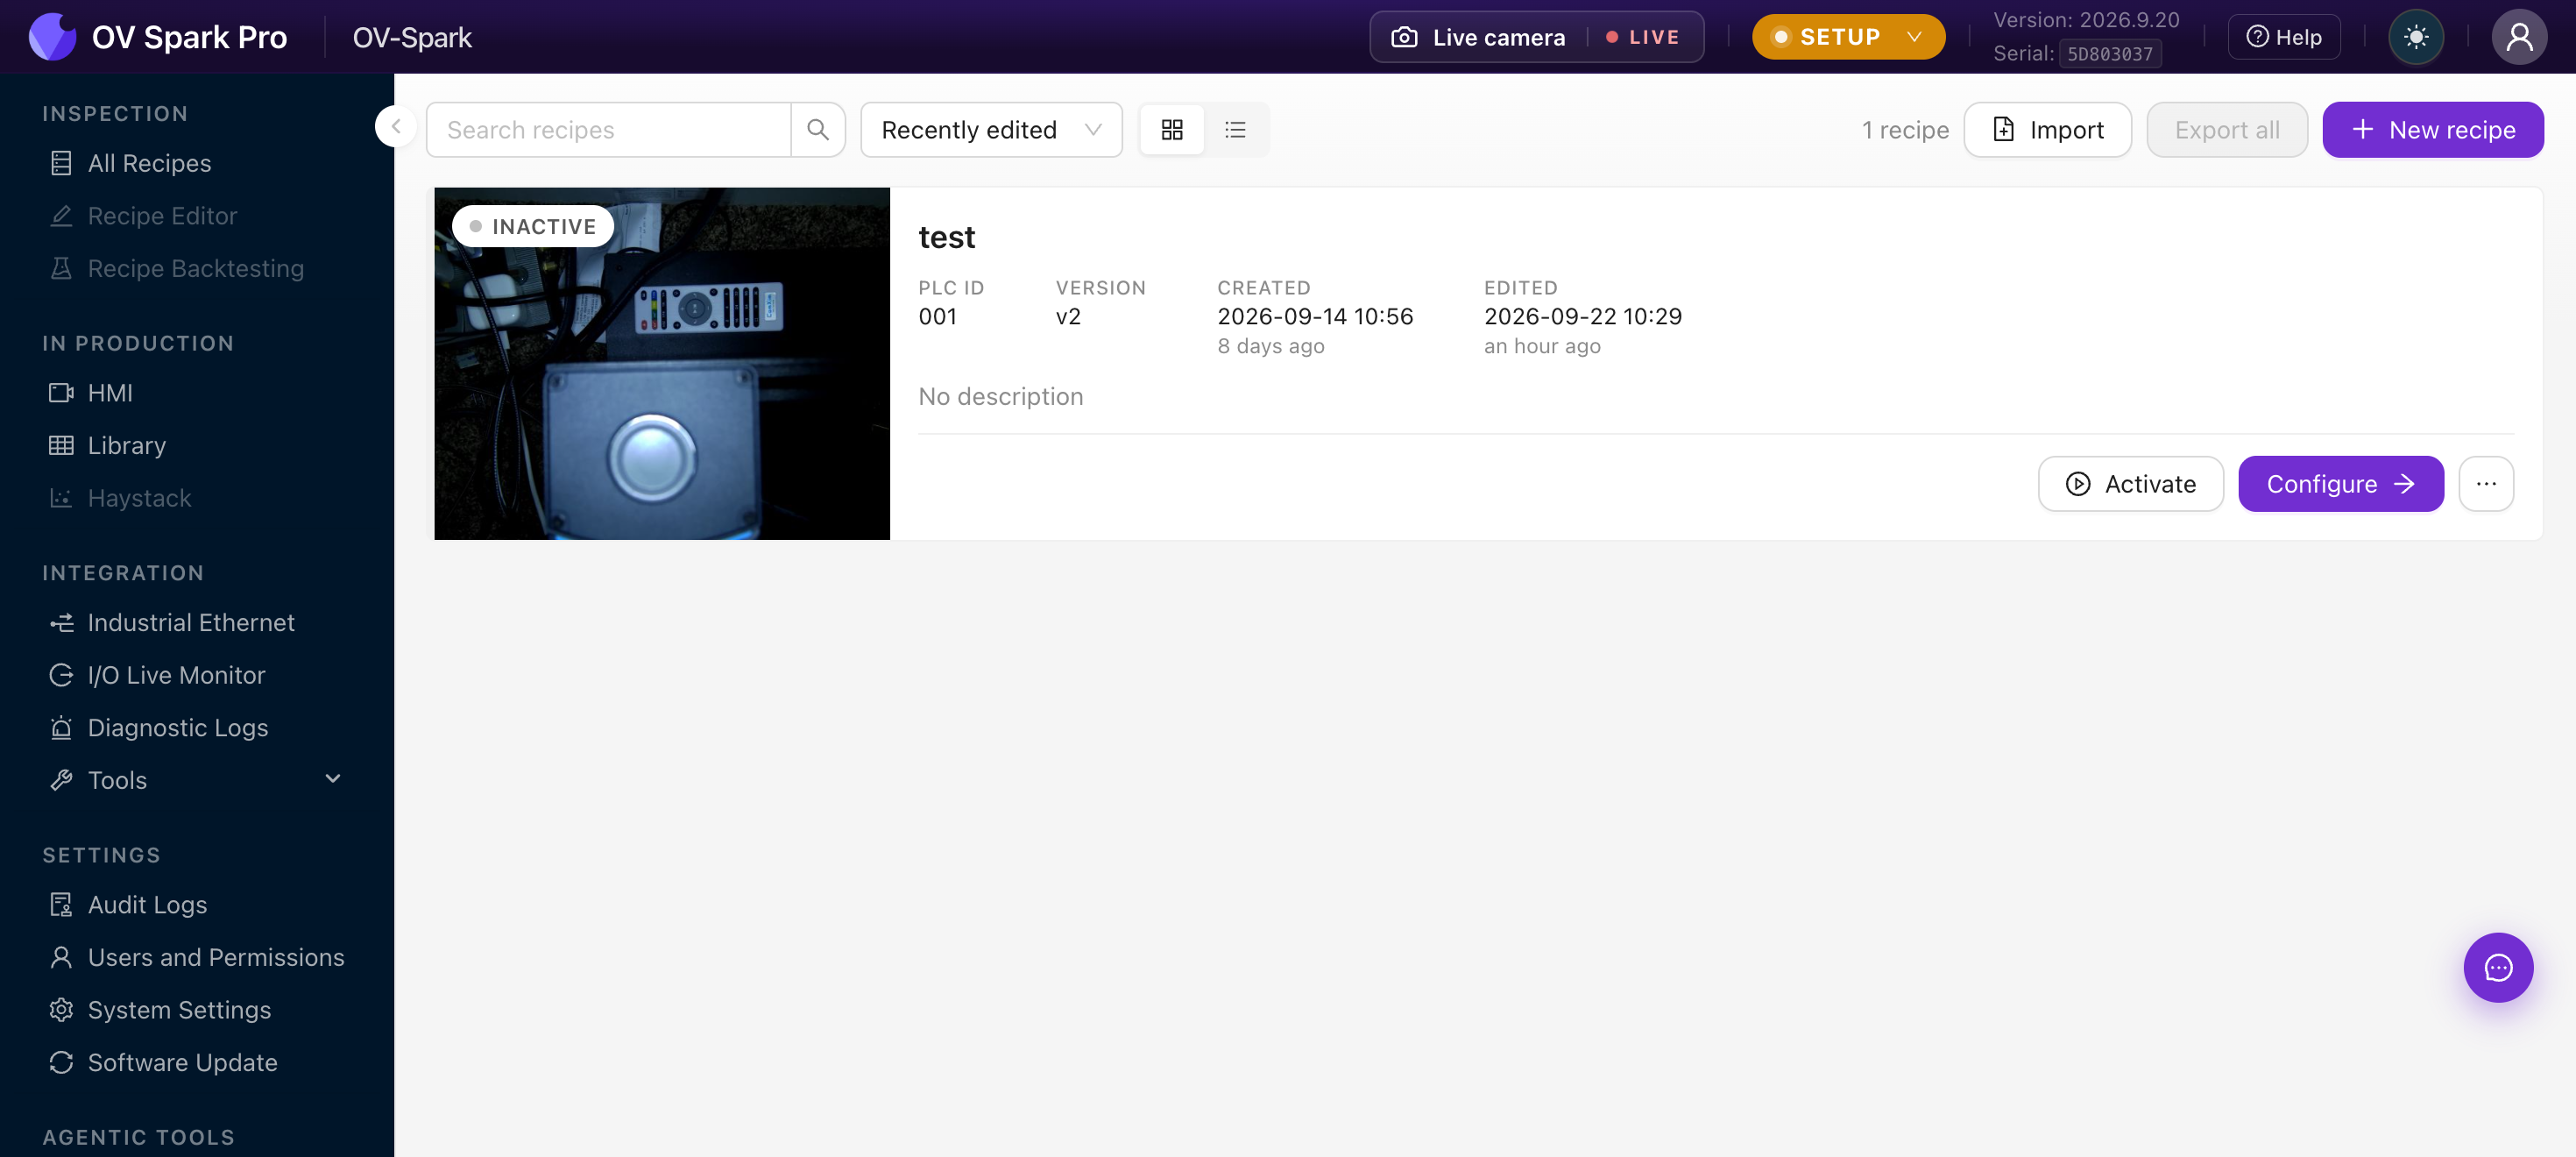
編輯器會開啟第 1 步。各步驟橫向排列在頂部,標題中的攔截提示會始終顯示仍缺少哪些內容。
Tools:程式的核心
Tools 步驟是程式的歸宿。它列出了相機對每個零件執行的每一項檢查,也是你花費時間最多的地方——既用於構建程式,也用於後續回來最佳化它。
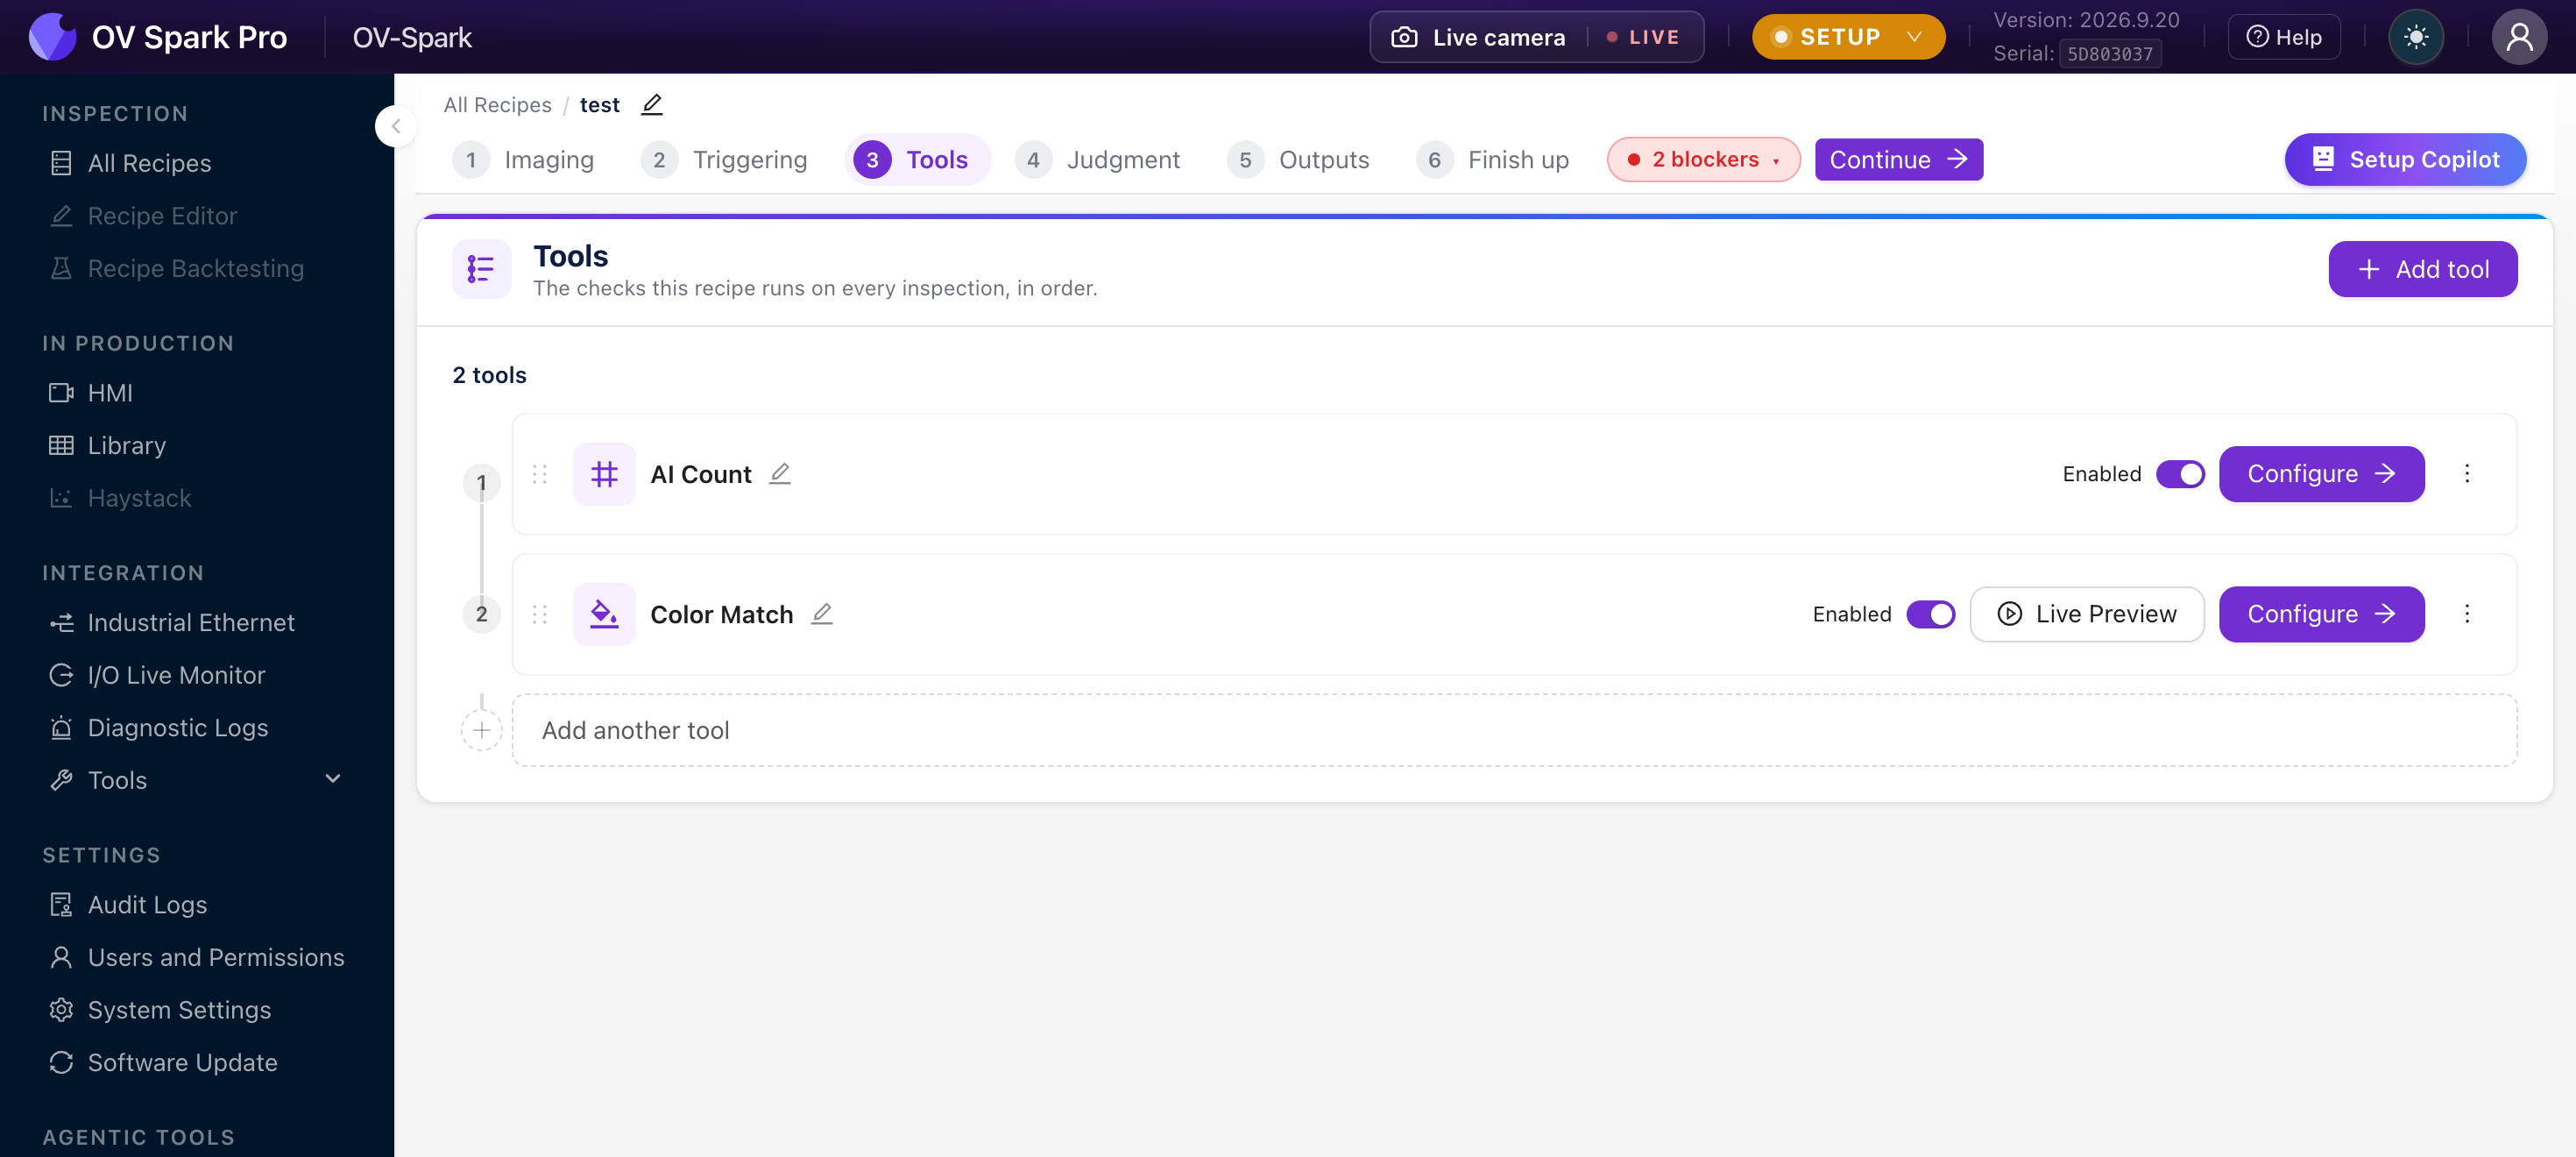
點選新增工具並從目錄中選擇。工具按從上到下的順序執行。每個工具都有一個啟用開關,這樣你可以暫時停用某個工具而不丟失其訓練資料,並通過配置開啟其獨立的設定。
- 首先新增定位,除非夾具每個週期都以完全相同的方式固定零件。這樣之後的所有工具都可以跟隨零件移動。參見定位
- **然後新增檢查項。**從你要檢查什麼出發,而不是從工具名稱出發。參見檢測工具
- **訓練 AI 工具。**分類、計數和分割通過標註示例進行學習,在相機上幾秒鐘內完成
從影象中打標籤,絕不要根據手上的實物零件打標籤
標註相機所看到的內容。如果你因為能在實物零件上看到缺陷而將影象標記為缺陷,但影象中並看不到該缺陷,那你就是在讓模型學習噪聲。
投入使用前先驗證
不要直接進入生產環境。
開啟 實時預覽 和 I/O 實時監控,這樣您可以同時觀察影象、判定結果和輸出訊號。
單獨驗證接線
I/O 實時監控為每個輸出提供 Force ON 和 Force OFF 功能。無需執行檢測即可觸發您的剔除擋板或警示燈。如果強制控制有效但程式無效,則問題出在程式上,而不是接線上。
執行期間
改程序序
當有缺陷漏檢或良品被誤判時:
- 在 庫 中找到該捕獲影象
- 使用正確的標籤將其新增到訓練資料中
- 重新訓練,然後在啟用前通過 實時預覽 檢查變更效果
新增您實際遇到的失敗案例。隨意新增模型已經能夠處理的部件影象沒有幫助。