AI 驅動文件
您想了解什麼?
第 2 步:觸發
觸發器是讓相機進行捕獲的訊號。在選擇模式之前,請確認產線速度不會超過相機的處理能力:這是觸發被拒絕以及結果滯後於部件的最常見原因。
行頻與時序檢查
從實時預覽或庫中的 處理時間 獲取檢測時間。
OV Spark 上的脈衝範圍為 10 到 60000 ms。對於未在硬體中鎖存的輸入,取掃描時間的兩倍是一個穩妥的經驗法則。
四種模式
OV Spark 提供四種模式,無論選擇哪一種,手動觸發始終保持可用,因此在設定過程中您始終可以強制捕獲。
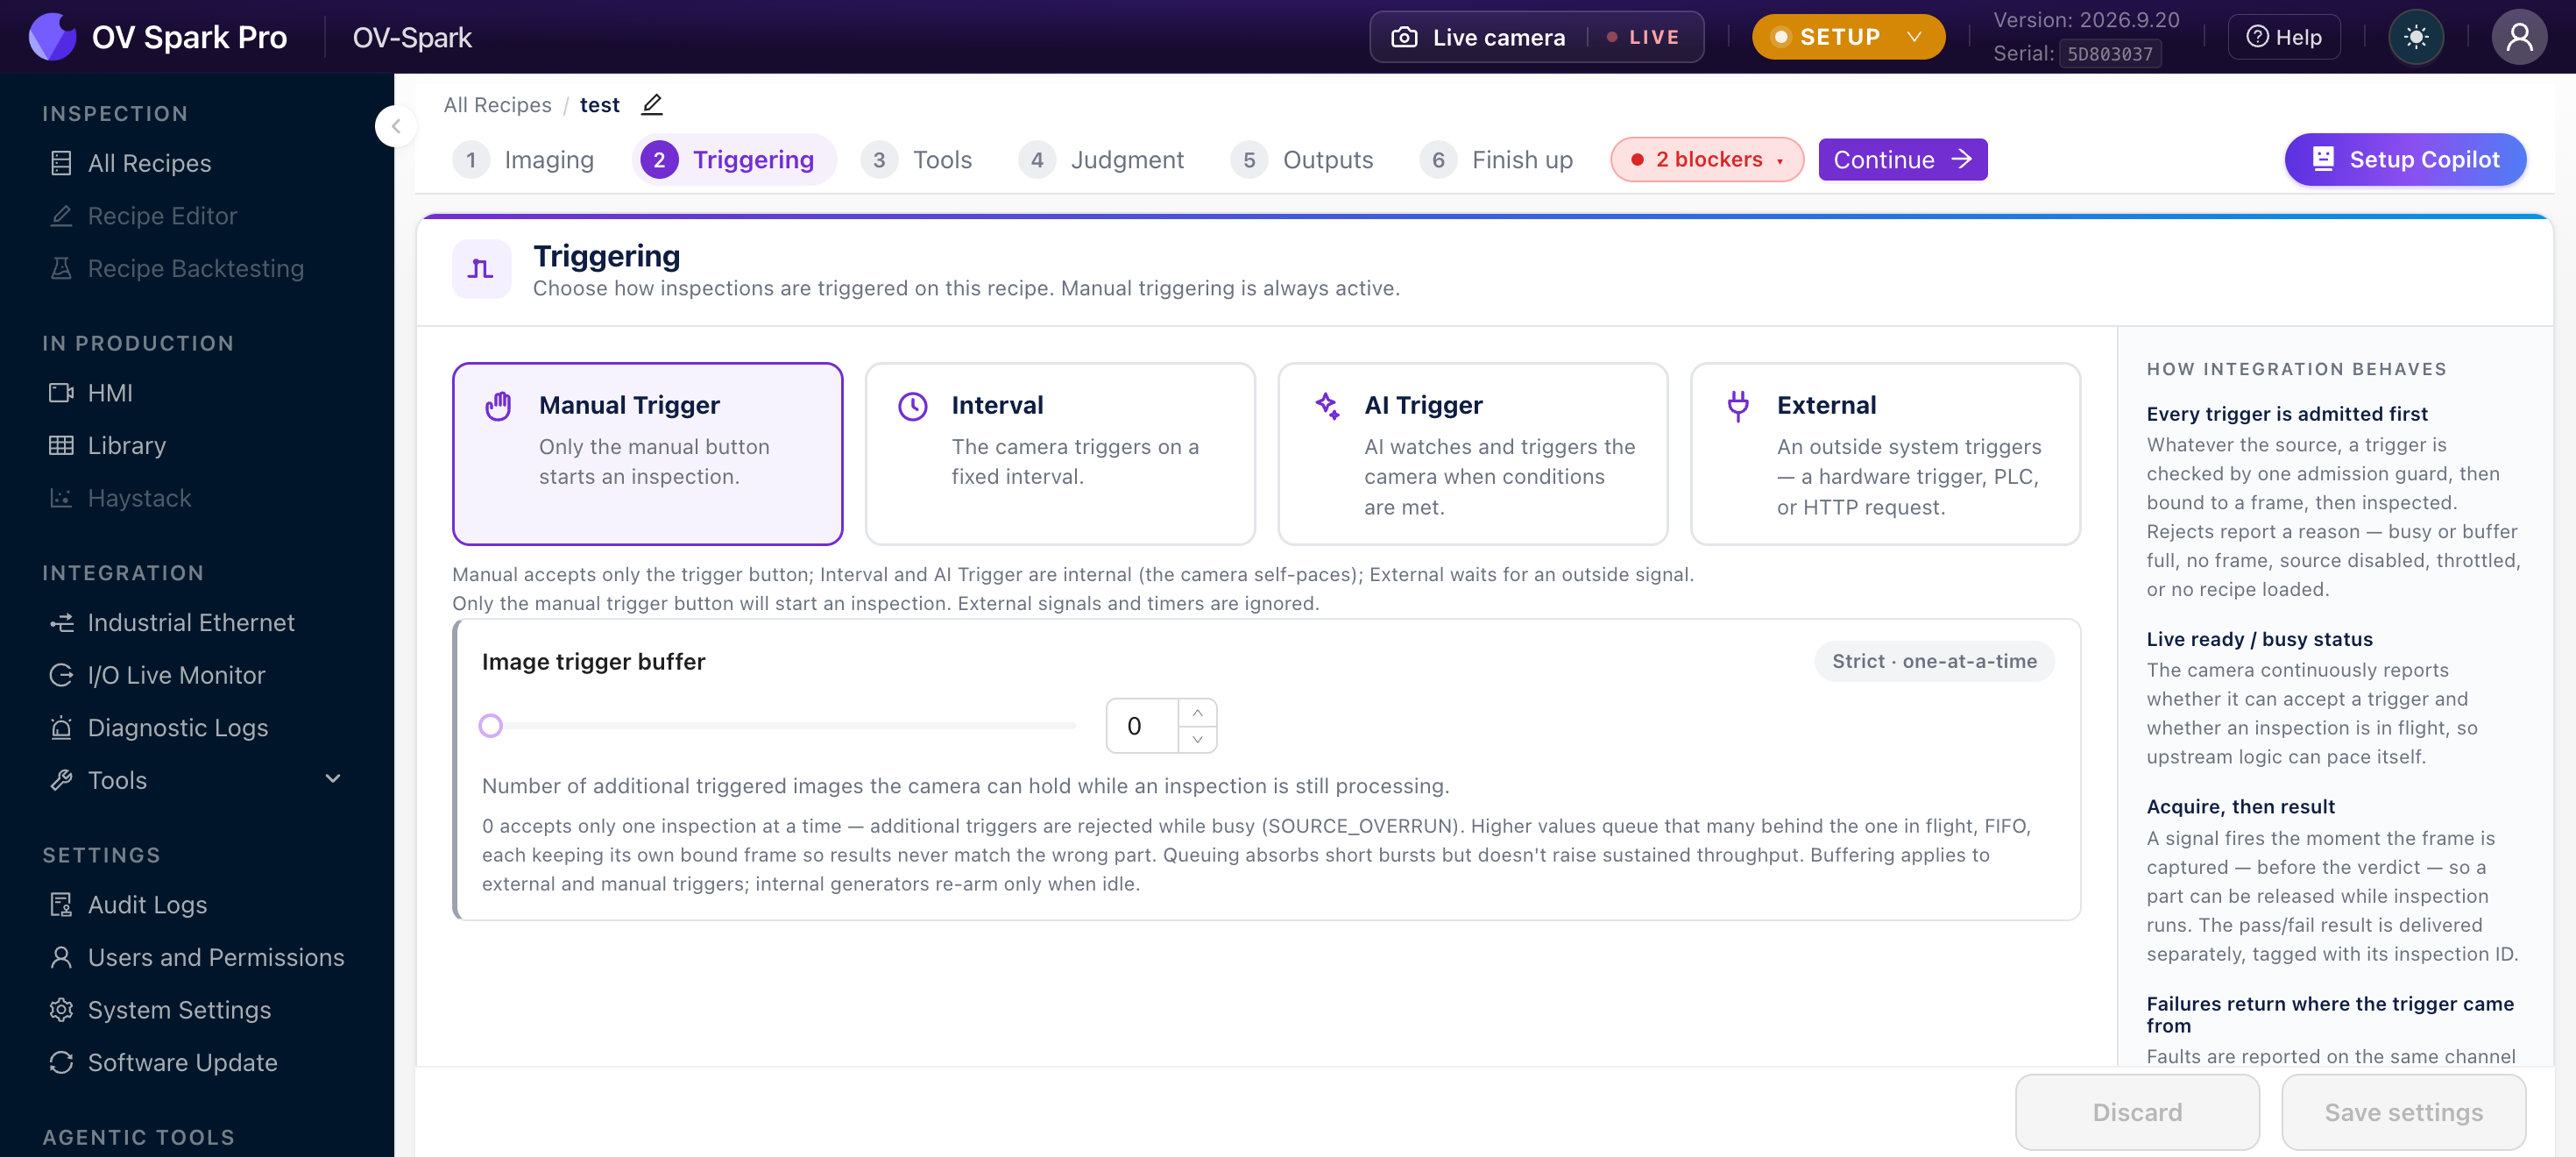
觸發是程式編輯器的第 2 步,因此是按程式設定的,而不是按相機設定的。
模式一覽
| 模式 | 觸發檢測的方式 | 節奏控制方 |
|---|---|---|
| 手動觸發 | 僅手動按鈕 | 相機 |
| 間隔 | 固定的時間間隔 | 相機 |
| AI 觸發 | 相機監視場景,並在滿足條件時自行觸發 | 相機 |
| 外部 | 硬體觸發、PLC 或 HTTP 請求 | 外部世界 |
前三種是內部觸發:由相機決定何時檢視。外部觸發則等待外部通知。
該用哪一種
外部觸發是大多數生產線的正確選擇。部件感測器會在每個部件到達時觸發,因此捕獲與部件繫結,而不是與時鐘繫結。將感測器接到第 10 腳,參見引腳定義。
間隔觸發適合沒有離散部件的連續過程:卷材檢測、裝滿的料斗,以及任何"每 500 毫秒一次"比"這一個部件"更有意義的場景。
AI 觸發完全不需要感測器。相機監視部件就位,並自行觸發。它適用於安裝感測器不方便的場合,代價是相機需要持續評估幀。
手動觸發用於設定、驗證和臺式工作,不用於生產。
當您選擇外部時,請在啟用的源下勾選程式應監聽的源:GPIO(接到相機的感測器)、PLC / 現場匯流排,或 HTTP(來自您軟體的 POST /trigger 呼叫,參見 HTTP API)。您可以勾選多個。未勾選的源會被忽略,即使有訊號傳送到它。
AI 觸發實際應用
AI 觸發使用對齊工具作為其評估器。相機在該工具找到部件時觸發,因此對齊器的置信度閾值也就是觸發器的靈敏度。
| 設定 | 行為 |
|---|---|
| AI 評估器工具 | 由哪個對齊工具判定部件存在 |
| 觸發保持 | 觸發保持有效的時長,預設為 0 ms |
| 每秒最大檢查次數 | 相機評估的頻率,預設為 10 fps |
對齊成功時觸發一次,保持配置的時長,並在對齊丟失後重新待命。
如果程式中沒有對齊工具,AI 觸發無法儲存。參見定位。
調整對齊器的置信度閾值也會同時調整觸發。如果您提高閾值以使檢測更嚴格,相機也會變得不太願意觸發。
影象觸發緩衝區
模式下方是影象觸發緩衝區:當檢測仍在處理時,相機將保留多少個已觸發的影象。
- 0 表示一次僅接受一個檢測,額外的觸發將因忙碌而被拒絕
- 更高的值 會將觸發排入佇列,吸收短時突發
佇列可以讓相機保持忙碌狀態,但其結果不再對應當前位於您的剔除閘門前的部件。如果下游邏輯假設"一進一出",請將緩衝區保持為 0,以便報告溢位,而不是悄悄地延遲。
您可以在診斷日誌中看到的溢位是一個可以修復的問題。而悄悄延遲的結果則是您從客戶那裡才發現的問題。
外部觸發接線
觸發輸入為引腳 10,以引腳 9 上的數字 GND 為參考。
感測器型別和完整電路請參閱引腳定義頁面。接線完成後,請使用 I/O 實時監視器確認邊沿訊號確實到達,然後再去程式中查詢問題。
故障排除
| 現象 | 檢視位置 |
|---|---|
| 完全沒有檢測 | I/O 實時監視器:觸發軌道上是否有邊沿訊號? |
| 日誌中出現 "Trigger while busy" | 產線速度快於檢測速度。請參閱診斷日誌 |
| "Trigger not ready" | PLC 在相機準備就緒之前就發出了觸發。請在工業乙太網中檢查握手 |
| 結果滯後於部件 | 觸發緩衝區正在排隊。將其設定為 0 |